
 y


Cómo enviar NTRIP Correcciones a ArduPilot con MissionPlanner, QGroundControl y MAVProxy

Tabla de contenidos.
Existen servicios basados en Internet que ofrecen datos de corrección desde estaciones base vinculadas a ese servicio. Estos datos se transmiten a través de Internet utilizando el NTRIP protocolPlataformas de software como Mission Planner y QGroundControl puede conectarse a estos servidores y enviar los datos de corrección al vehículo o dron a través de un MAVLink conexión.
Este tutorial explicará cómo configurar Mission Planner y QGroundControl para enviar RTK corrections al piloto automático usando un NTRIP online servicio. Los pasos son los mismos para simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) y simpleRTK3B Pro (Septentrio Mosaic X5) receptores.
Si prefiere utilizar el suyo propio base station para enviar RTK corrections, por favor siga las Cómo enviar correcciones de estaciones base RTK a ArduPilot con Mission PlannerTutorial de QGroundControl y MAVProxy.
Hardware requerido
- simpleRTK2B Título: Kit básico de inicio
- Cable USB a USB-C
- Pixhawk juego de cables
- Holybro Pixhawk 6C (puede usar su piloto automático preferido)
- Ordenador de sobremesa o portátil con conexión a internet.
Programa requerido
- Mission Planner or QGroundControl
- Proxy MAV (sólo en el caso de QGroundControl)
Cómo enviar NTRIP correcciones a ArduPilot usando Mission Planner o QGroundControl
Configure y conecte el receptor.
- Para configurar su receptor, siga estas instrucciones. ArduSimple tutoriales. Alternativamente, si está ejecutando el simpleRTK3B Heading receptor sigue esto tutoriales .
- Conecte el piloto automático a su PC mediante un USB-C cable radio telemetry .
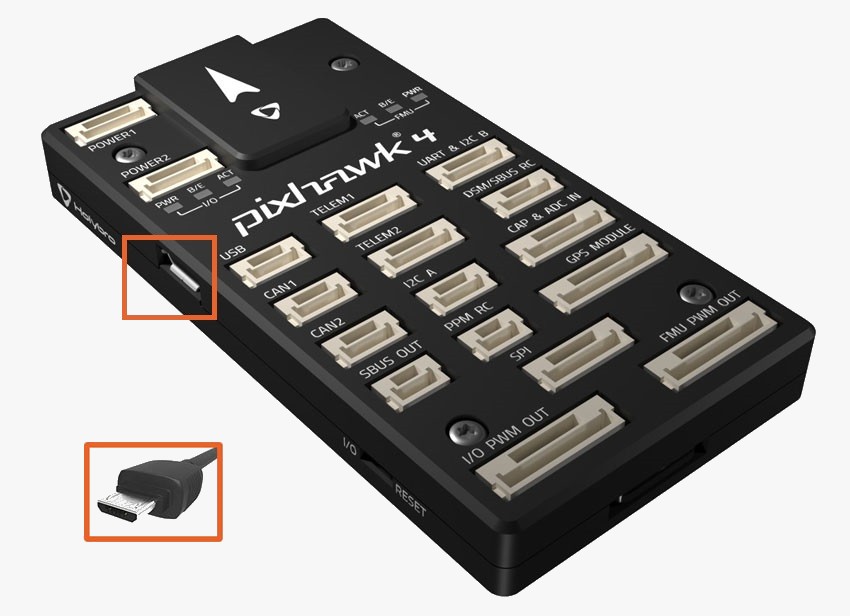
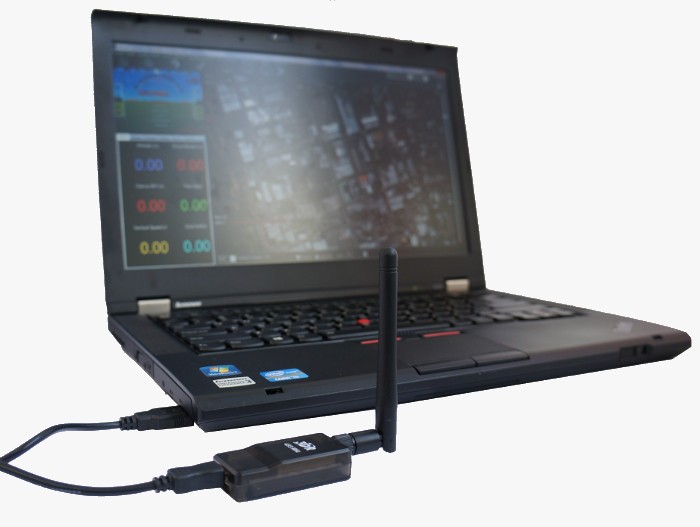
- Atornille el antenna SMA connectors Conecte las antenas a los receptores manualmente y asegúrese de colocarlas en un lugar con una vista despejada del cielo.
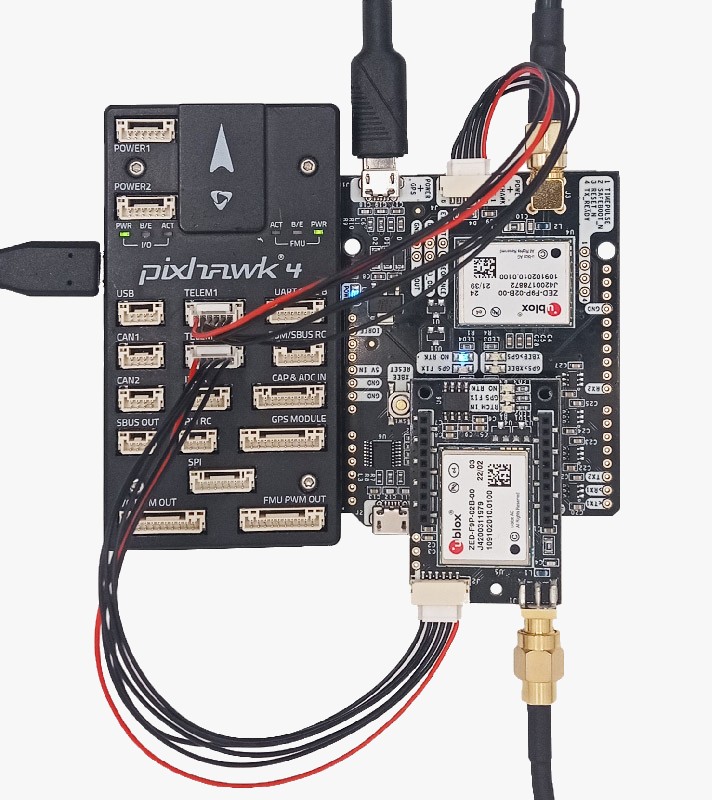
- Conecte los receptores al piloto automático y compruebe que tiene un GPS lock.
Enviar correcciones RTK desde una estación terrestre usando un NTRIP TRANSPORTE GRATUITO
Si no está seguro acerca de la disponibilidad NTRIP service cerca, hemos preparado un lista de servicios que opera en su país para ayudarle.
- Abra MissionPlanner y conecte su piloto automático a través de un puerto COM.
- Vaya al SETUP -> Optional Hardware -> RTK/GPS Inject.
- Seleccionar NTRIP en el cuadro desplegable y presione ConnectAparecerá una ventana emergente, ingrese su NTRIP caster credenciales en el siguiente formato.
- user:pass@host:port/mountpoint
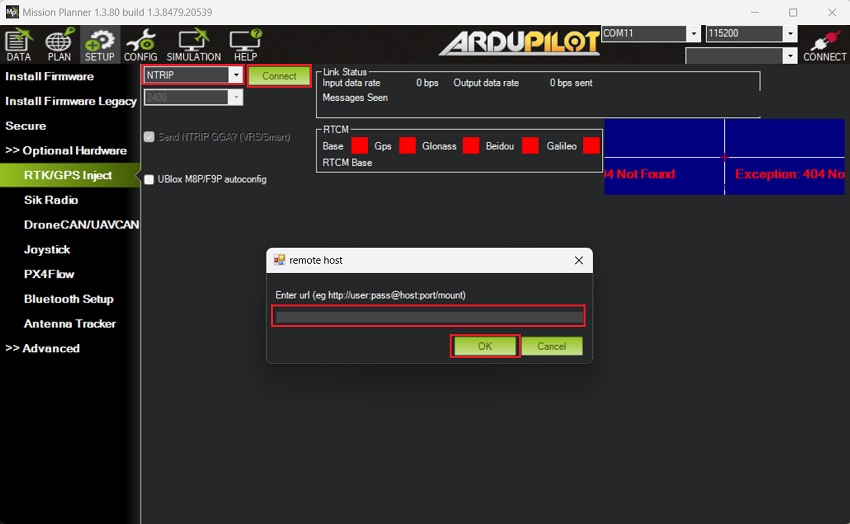
- Encontrarás un resumen de GPS signals disponible y generado RTCM messagesasí como la ubicación de la estación base en el mapa.
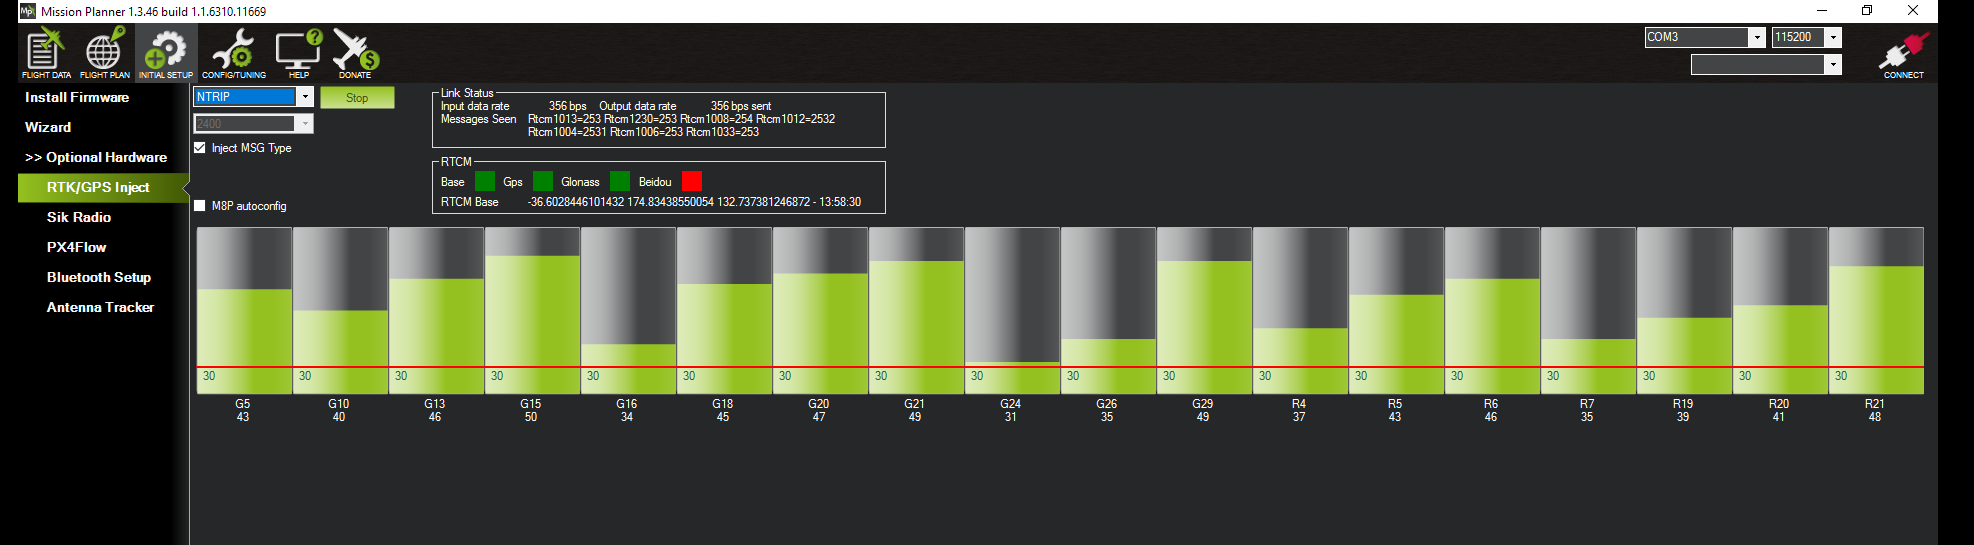
- En unos segundos, su receptor RTK recibirá correcciones RTCM y el Mission Planner GPS cambiar a RTK Float/Fixed mode.

- Abra QGroundControl y correr MAVProxy.
- In MAVProxy vaya Link -> Add -> Serial y seleccione el telemetry link o piloto automático COM port y baudrate (normalmente la velocidad de datos de la conexión USB es de 115200 y la radio la tasa de conexión es 57600). Prensa Add Link.
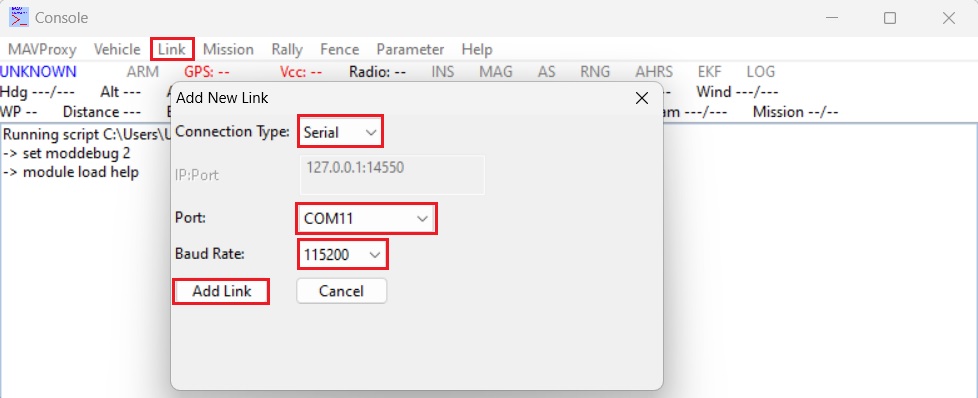
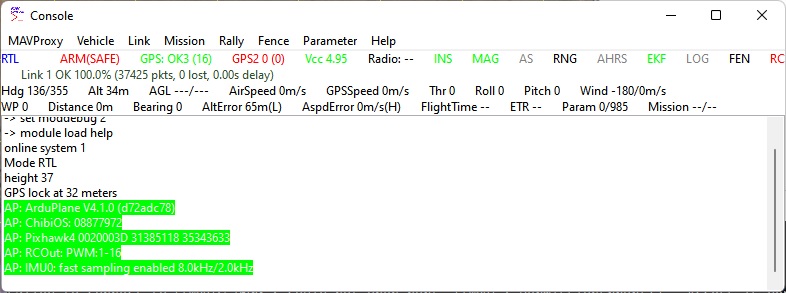
- La MAVProxy La pantalla debería verse similar a la imagen que aparece a continuación.
- En la sección MAVProxy terminal tipo de ventana (reemplace XXXXX con su NTRIP cartas credenciales):
- module load ntrip
- ntrip set caster XXXXX
- ntrip set port XXXXX
- ntrip set mountpoint XXXXX
- ntrip set username XXXXX
- ntrip set password XXXXX
- ntrip start
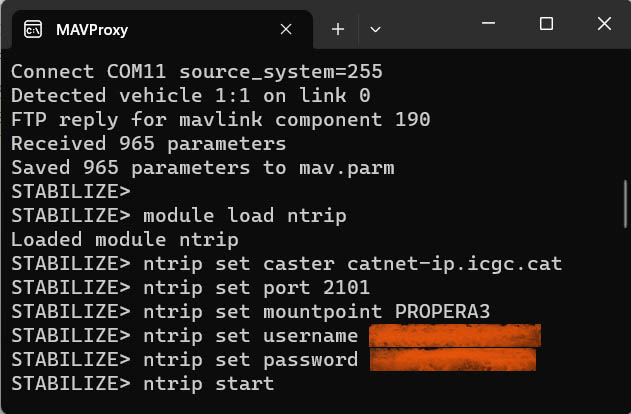
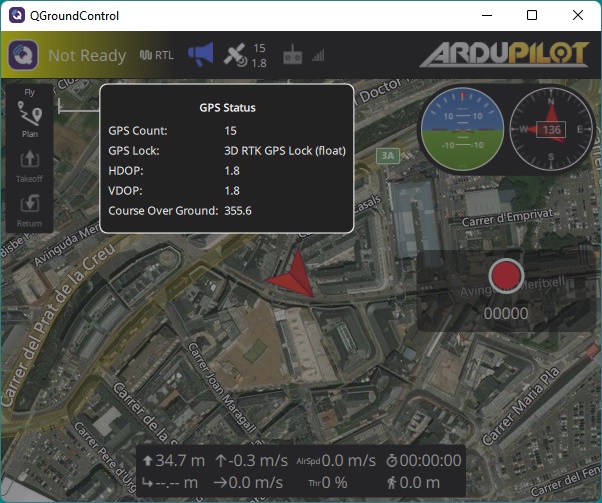
- El receptor GNSS comenzará a recibir RTCM correction mensajes del NTRIP service y cambiar a RTK float/fixed mode.
Productos relacionados
Si quieres hacer este tutorial, tenemos todos los productos en stock y listos para ser enviados.
- OFERTA!
 Made in EuropeRTK starter kits
simpleRTK2B Heading – Basic Starter Kit
414,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto. -
-

Asistente RTK
Encuentra los mejores productos para tu aplicación con tan solo unas preguntas.