Tabla de contenidos.
Este tutorial explica cómo configurar MissionPlanner y QGroundControl para enviar RTK corrections a la parte superior piloto automático de un base stationLas instrucciones han sido probadas con simpleRTK2B Budget, simpleRTK2B Lite y simpleRTK3B Pro receptores.
Si prefiere utilizar un NTRIP service En lugar de su propia estación base, siga las instrucciones Cómo enviar NTRIP Correcciones al tutorial de ArduPilot con MissionPlanner, QGroundControl y MAVProxy.
Hardware requerido
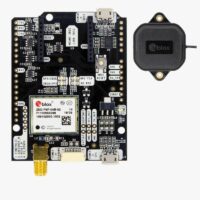
- simpleRTK2B – Kit básico de inicio (receptor de estación base)
- simpleRTK2B Título: Kit básico de inicio (rover receptor)
- Cable USB a USB-C
- Pixhawk juego de cables
- Holybro Pixhawk 6C (puede usar su piloto automático preferido)
- Ordenador de sobremesa o portátil con conexión a internet.
Programa requerido
- Mission Planner or QGroundControl
- RTKlib strsvr (necesario solo para QGroundControl)
- Proxy MAV (necesario solo para QGroundControl)
Cómo enviar correcciones de estación base RTK a ArduPilot usando Mission Planner o QGroundControl
Configure y conecte el receptor de la estación base.
Para configurar un receptor GNSS como estación base, siga los siguientes pasos: ArduSimple tutoriales Como configurar simpleRTK2B como estación base estática. Alternativamente, si está ejecutando el simpleRTK3B receptor sigue el tutorial Como configurar simpleRTK3B Pro como estación base estática.
Configurar y conectar el rover receptor
- Para configurar su receptor como un rover Por favor, siga esto ArduSimple tutoriales. Alternativamente, si está ejecutando el simpleRTK3B Heading receptor sigue esto tutoriales .
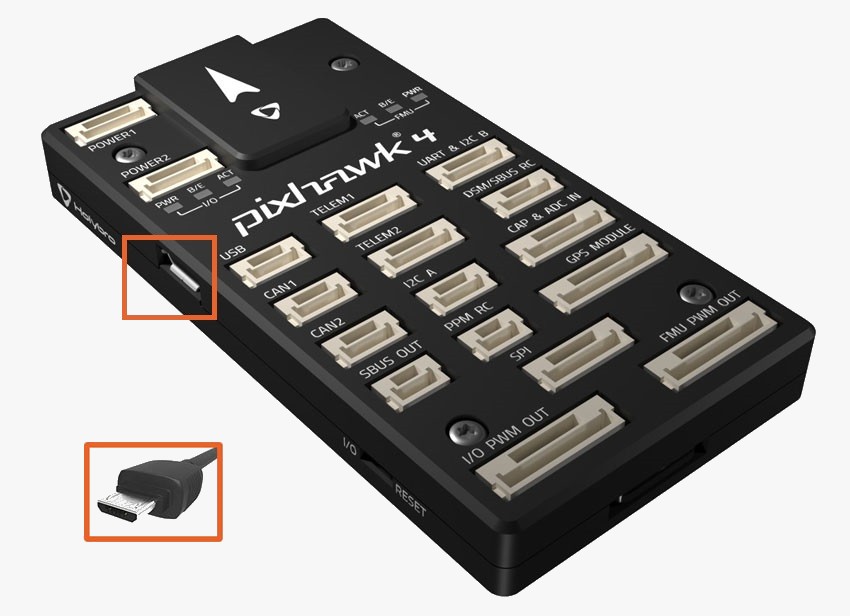
- Conecta el autopilot a su PC usando un USB-C cable radio telemetry .
- Al diablo con la antena SMA connectors Conecte las antenas a los receptores manualmente y asegúrese de colocarlas en un lugar con una vista despejada del cielo.
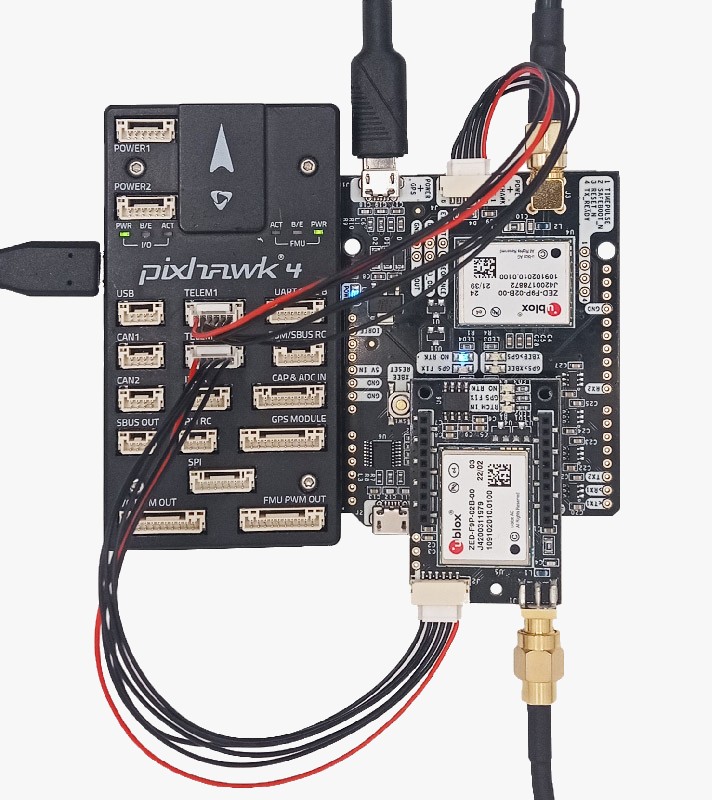
- Conecte el receptor al piloto automático y compruebe que tiene un GPS lock.
Enviar correcciones RTK desde una estación terrestre utilizando un receptor de estación base.
Con Mission Planner El proceso es extremadamente fácil, las instrucciones son las mismas para simpleRTK2B Budget, simpleRTK2B Lite (u-blox ZED-F9P) y simpleRTK3B Pro (Septentrio mosaic-X5) receptores.
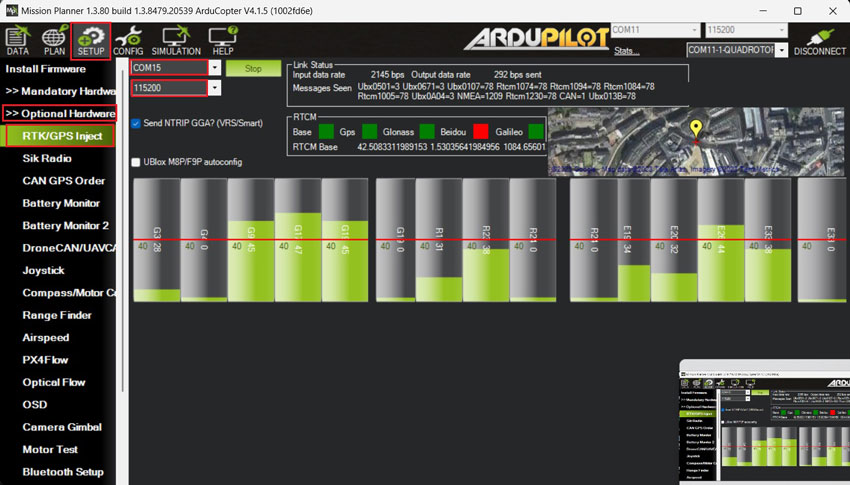
- Abra Mission Planner y conectarte a tu rover autopilot vida COM port.
- Vaya al SETUP -> Optional Hardware -> RTK/GPS Inject.
- Seleccione el elemento COM port La estación base GNSS se utiliza para conectarse al ordenador y configurar la correcta baudrate (normalmente 115200). Presione Connect.
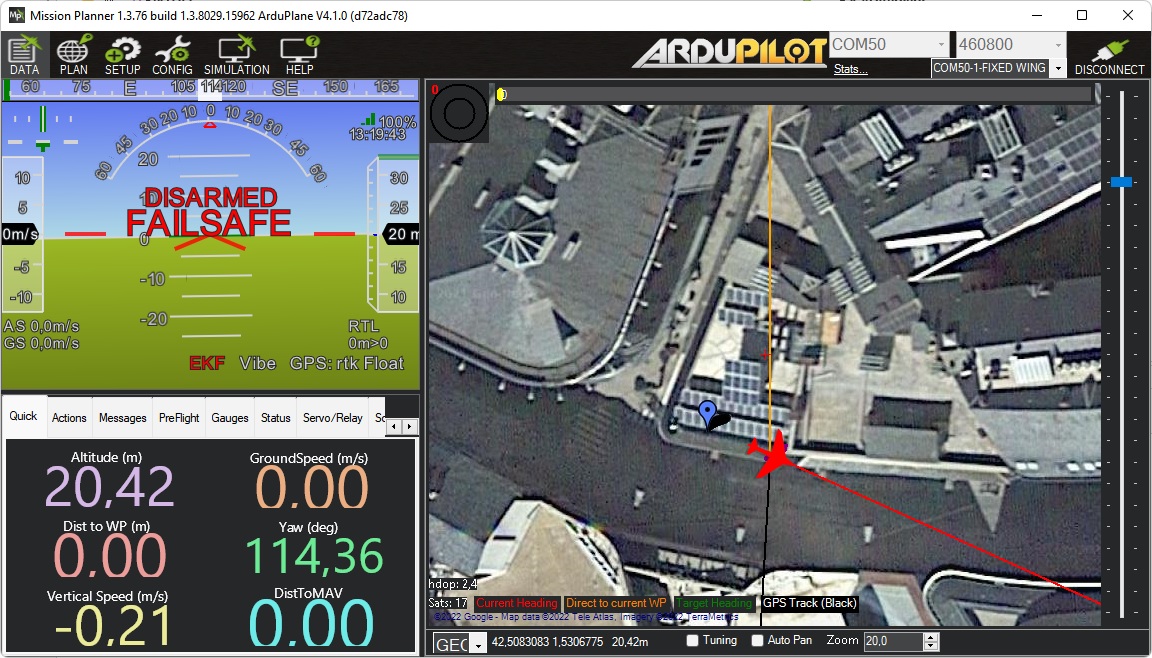
- Regresa a la pantalla principal de Mission PlannerAllí encontrará tanto la estación base como el piloto automático. rover posiciones.
- El rover está recibiendo correctamente las correcciones RTCM provenientes de la estación base si la Mission Planner GPS será en RTK Float/Fixed mode.
QGroundControl detecta automáticamente tanto el simpleRTK2B Budget
y simpleRTK3B Pro tableros (pero no el simpleRTK2B Lite), conectado mediante USB al ordenador que lo ejecuta.
Configura automáticamente el receptor y comienza a transmitir correcciones al receptor GNSS montado en el piloto automático.
Hemos probado la configuración automática y el comportamiento no siempre es el esperado, por lo que en este tutorial le mostraremos un método alternativo que admite simpleRTK2B Lite Los receptores funcionan como estaciones base y funcionan el 100% del tiempo.
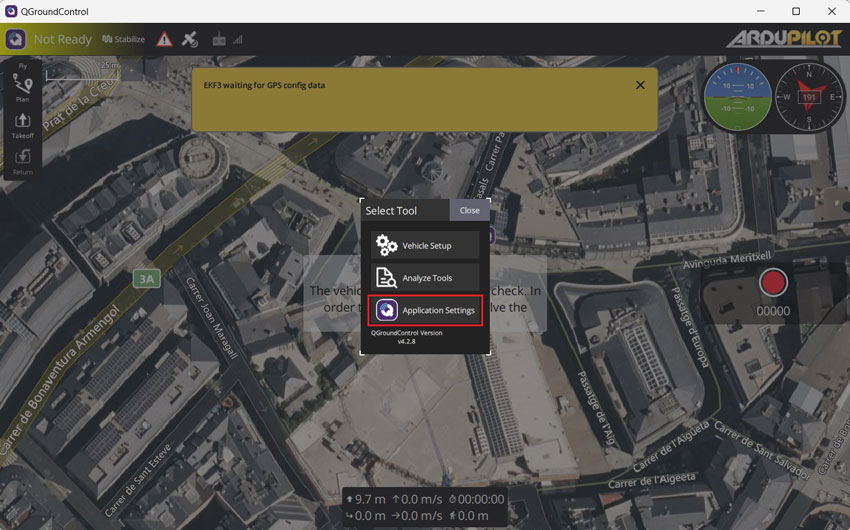
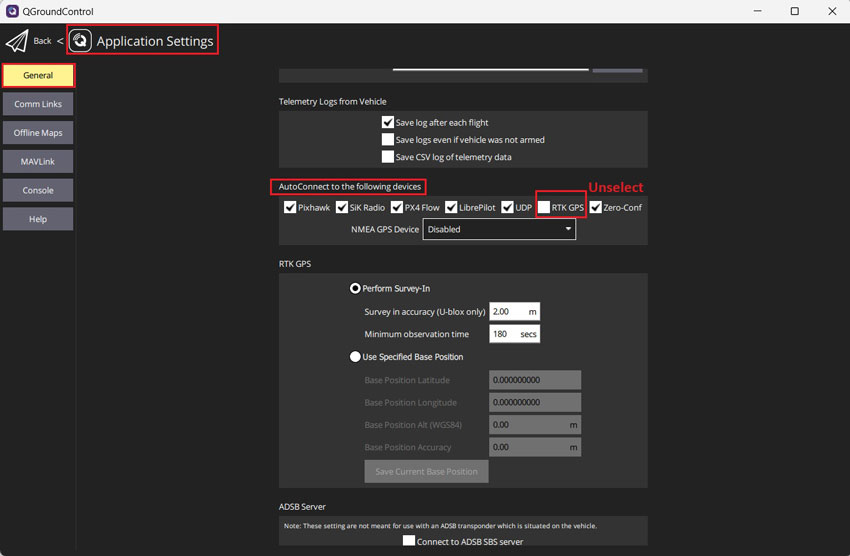
- Abra QGroundControl y pulse Application Settings En el menú principal.
- Vaya al General –> AutoConnect to the following devices –> Unselect RTK GPS.
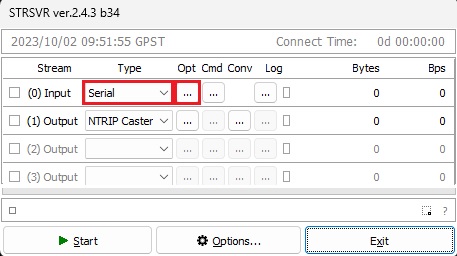
- Ejecutar STRSVR application. Seleccione (0) Introduzca como puerto serie, haga clic en el botón Opt….
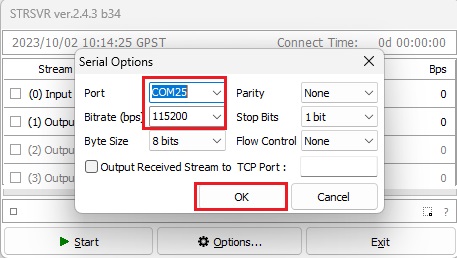
- Establecer Port a la parte superior COM port de su GNSS receiver estación base. Conjunto Bitrate (bps) para usted GNSS receiver baudrate, haga clic OK.
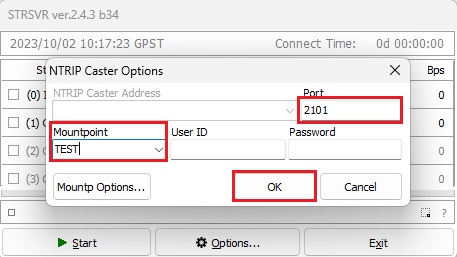
- Seleccionar (1) Output as NTRIP Caster, click Opt… button.
- Establecer Port, Por ejemplo 2101. Conjunto Mountpoint, Por ejemplo TESTPuedes irte UserID y Password vaciar y hacer clic OK.
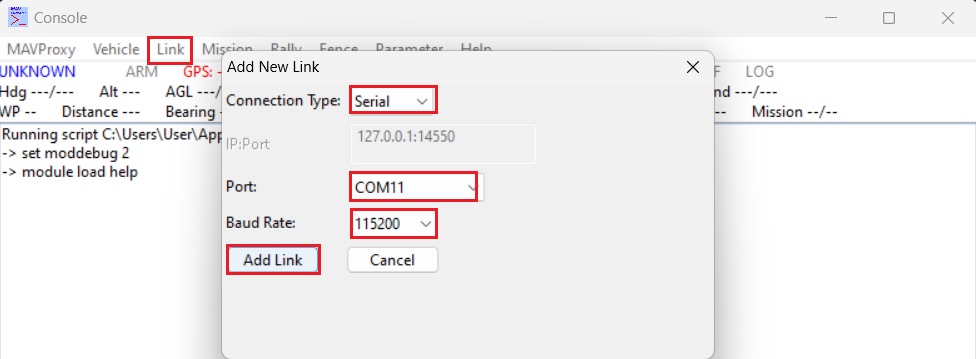
- Ejecutar MAVProxy e ir a Link –> Add –> Serial. Seleccione la pestaña telemetry link o piloto automático COM port y establezca Baud Rate. Haga clic en Add Link.
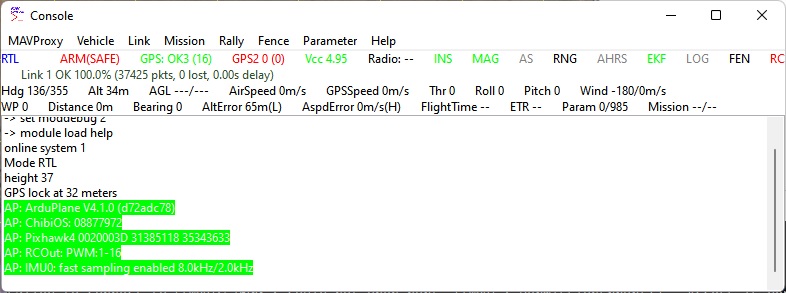
- Si la conexión es correcta, su MAVProxy La pantalla debería verse similar a esta.
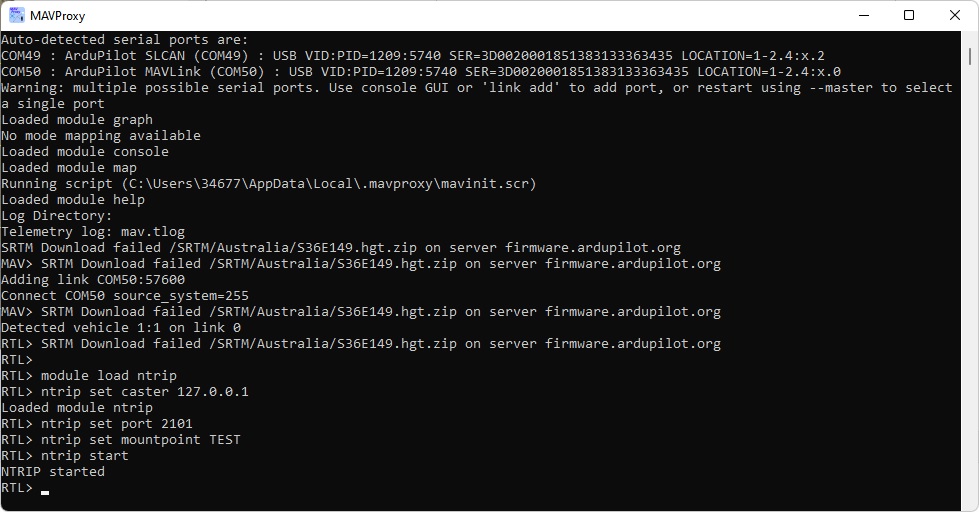
- Abra MAVProxy Ventana de terminal y tipo:
- module load ntrip
- ntrip set caster 127.0.0.1
- ntrip set port 2101
- ntrip set mountpoint TEST
- ntrip start
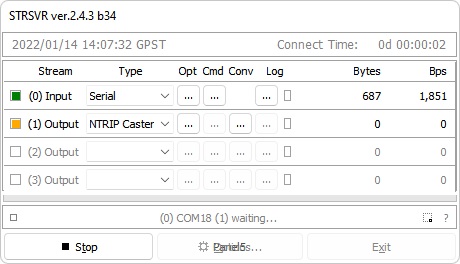
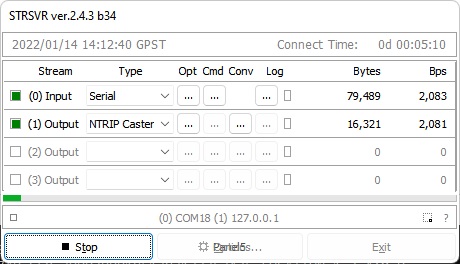
- Una vez completado el paso anterior, STRSVR Debería verse similar al ejemplo que aparece a continuación, lo que indica que la transmisión de datos está en curso.
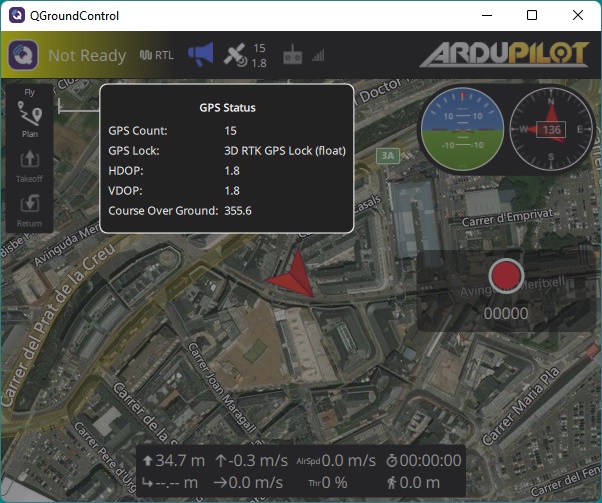
- El GNSS receiver conectado a su piloto automático recibirá RTCM messages desde su estación base automáticamente y ingrese RTK fix/float mode.
Productos relacionados
Si quieres hacer este tutorial, tenemos todos los productos en stock y listos para ser enviados.
-
OFERTA!
Made in EuropeRTK starter kitssimpleRTK2B Heading – Basic Starter Kit
414,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto.
y