
 y


Como configurar u-blox ZED-X20P, ZED-X20D
Introducción
Esta página cubre el u-blox Receptores GNSS ZED-X20, incluyendo las variantes X20P y X20D. Proporciona una guía paso a paso para el uso básico de u-center 2, el software diseñado para la evaluación del rendimiento, el análisis en profundidad y la configuración de los receptores u-blox.
Empezar
Para usar la placa con el ZED-X20, básicamente necesita seguir los siguientes pasos para lograr un RTK fix y lograr una precisión a nivel de centímetros con su placa RTK.
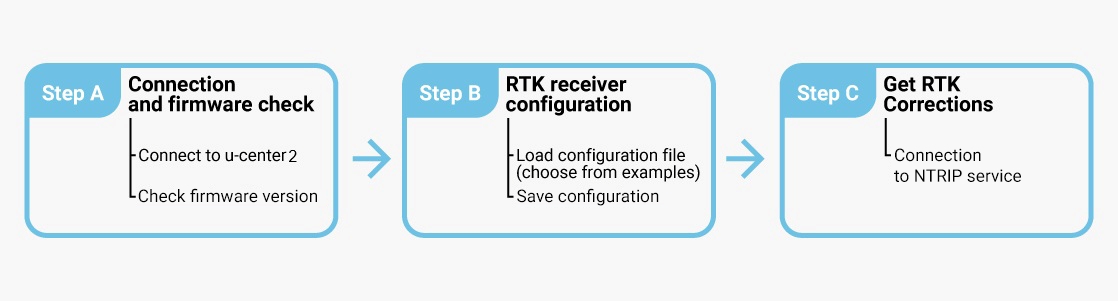
Paso A: Comprobación de la conexión y del firmware.
Conectar a u-center 2
- Descargar u-center 2 para Windows 10/11 (64 bits). Importante: Seleccione la compilación para u-blox Productos M10/F10/X20, no la versión anterior para M8/M9/F9 ni receptores GNSS heredados.
- Una vez finalizada la instalación, ingrese su u-blox Ingrese sus credenciales del Portal de soporte e inicie sesión a través de su navegador. Si no tiene una cuenta, haga clic aquí. Registrarse.
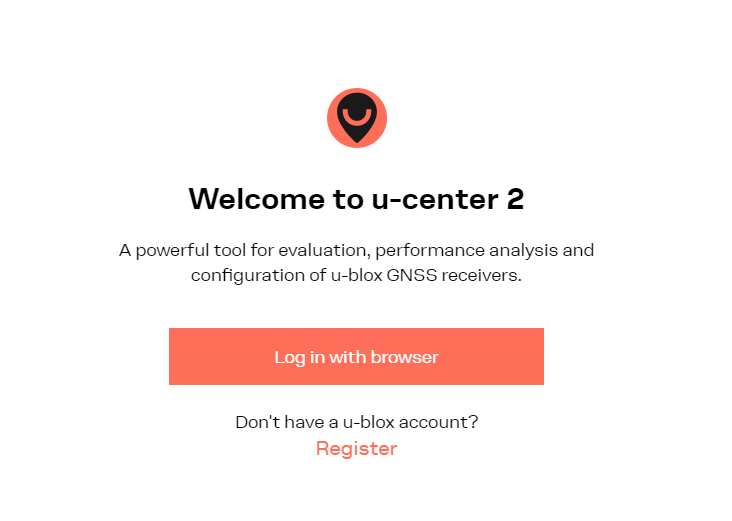
Se requiere una conexión a Internet para el primer inicio de sesión, pero una vez u-center La versión 2 ha comenzado y se puede utilizar sin conexión en sesiones posteriores.
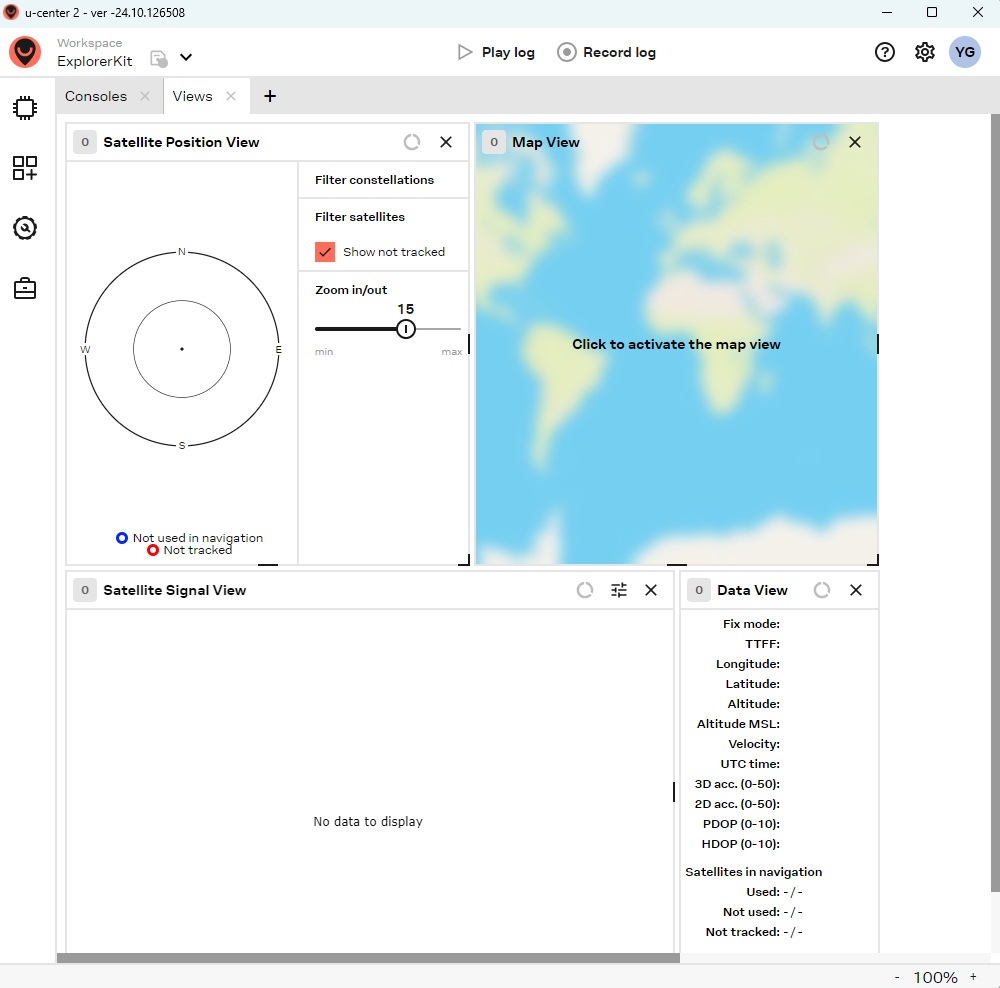
- Conecte la antena GNSS a su receptor. Para realizar pruebas de funcionamiento, coloque la antena de manera que tenga una vista despejada del cielo; de lo contrario, no recibirá señales de satélite.
Conecte el receptor a su PC mediante el puerto USB etiquetado como POWER+GPS.

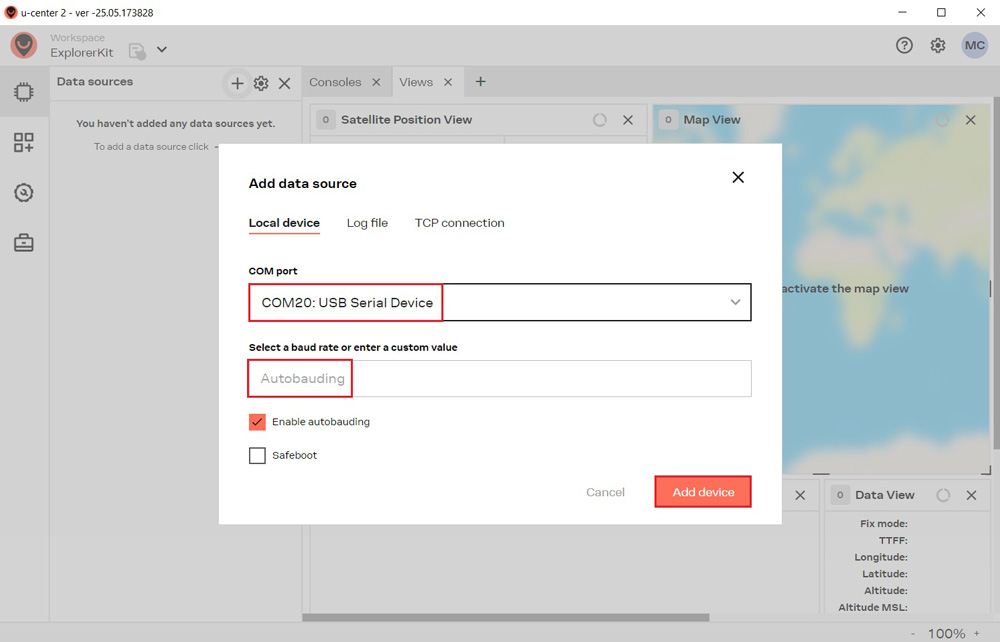
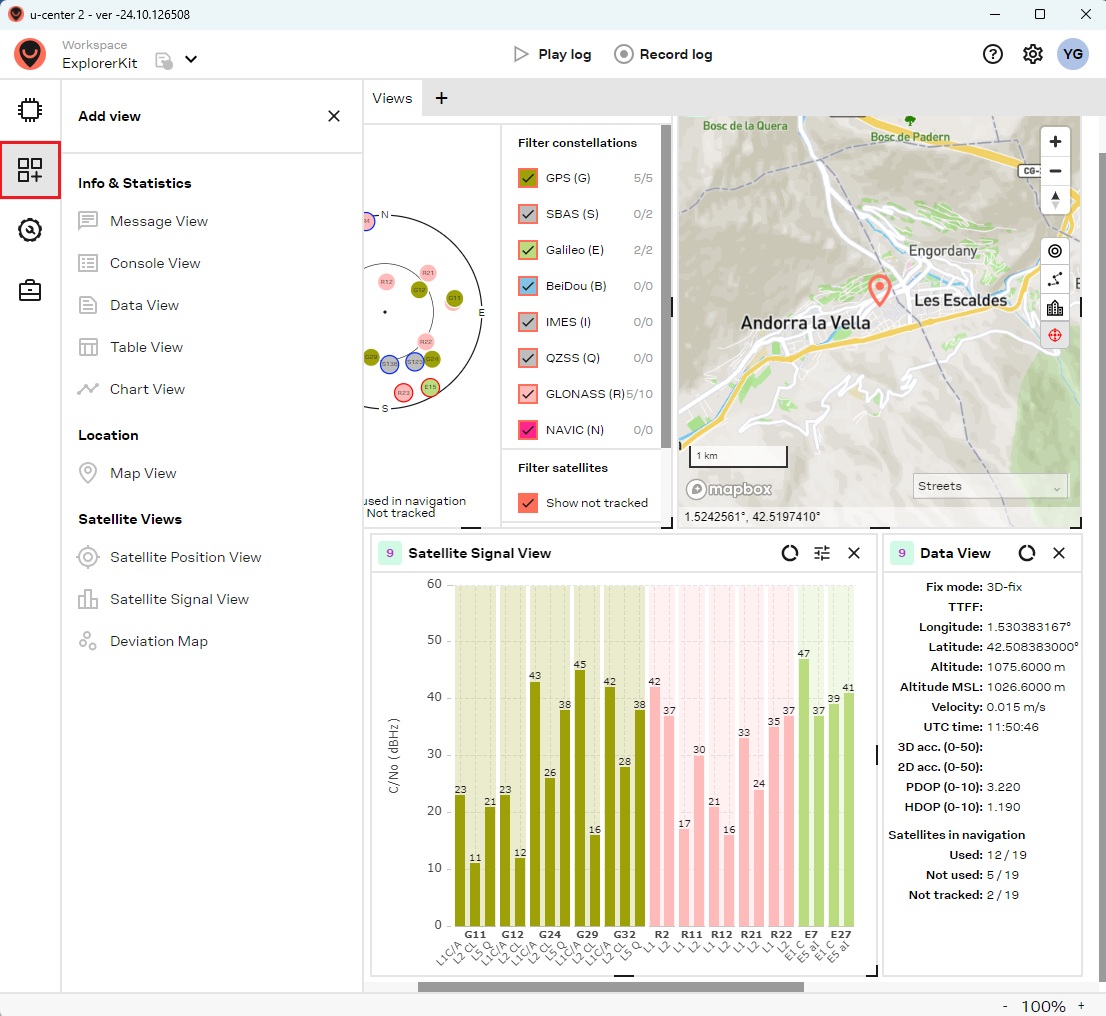
Haga clic en Dispositivos en la barra de menú de la izquierda, luego haga clic en el + icono. Seleccione el dispositivo Puerto COM y elija Autobauding para la detección automática de la velocidad de transmisión. Finalmente, haga clic. Añadir dispositivo.
Para agregar sus vistas preferidas, haga clic en el Agregar vista Icono ubicado en la barra de menú izquierda.
Comprobar versión de firmware
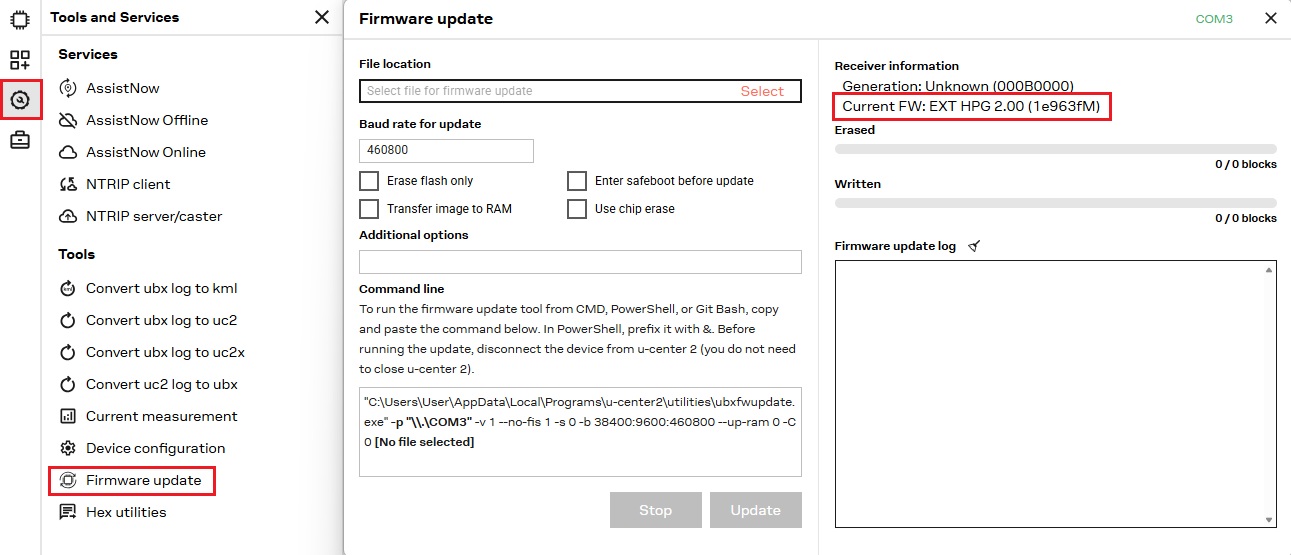
Para comprobar la versión del firmware, navegue a Herramientas y servicios > Actualización de firmwareLa versión actual del firmware se muestra en Información del receptor.
Paso B: Configurar el receptor
Para ayudarle a configurar su receptor ZED-X20, hemos preparado varios archivos de configuración de ejemplo.
Cargar un archivo de configuración
Encuentre el archivo de configuración que mejor se ajuste a los requisitos de su proyecto en la tabla a continuación y haga clic para descargarlo a su PC. Estos archivos de configuración se basan en la versión de firmware 2.11. Antes de cargar un archivo de configuración, siga el paso 8 anterior para Compruebe la versión de su firmware.y actualizarlo si es necesario.
| Configuration | Archivo |
|---|---|
BaseDetalles Esto configurará su receptor como estación base utilizando el modo de reconocimiento con una precisión de 2.5 m y 60 s. Partiendo de la configuración predeterminada del ZED-X20P. Permite una alta precisión:
| Base_2.11 |
Rover 1Hz Detalles Esto configurará su receptor como un rover a una frecuencia de actualización de 1 Hz. Partiendo de una configuración predeterminada del ZED-X20P. Permite una alta precisión:
| Rover_1Hz_2.11 |
Rover 25Hz Detalles Esto configurará su receptor como un rover a una frecuencia de actualización de 25 Hz. A partir de un Rover Configuración de 1 Hz. Desactivar en USB NAV-PVT y RXM-COR:
| Rover_25Hz_2.11 |
Rover 1 Hz + Galileo HAS correcciones Detalles Esto configurará su receptor como un rover a una frecuencia de actualización de 1 Hz, incluyendo Galileo HAS correcciones. A partir de un Rover Configuración de 1 Hz. Desactivar en USB NAV-PVT y RXM-COR:
| Rover_1Hz_GAL_HAS_2.11 |
Rover 1Hz + enviar mensajes NMEA a Bluetooth, BLE o radio pluginDetalles Esta configuración le permite conectar el receptor a su dispositivo móvil a través de Bluetooth, BLE o usar radio y otros complementos de comunicación en el socket Xbee. A partir de rover Configuración de 1 Hz. Desactivar en USB NAV-PVT y RXM-COR:
| RoverPlugin de _1 Hz_2.11 |
Rover 1 Hz + enviar mensajes GGA a 4G NTRIP pluginDetalles Este archivo de configuración permite la conexión a NTRIP Cliente con puntos de montaje VRS. A partir de rover Configuración de 1 Hz. Desactivar en USB NAV-PVT y RXM-COR:
| Rover_1Hz_4G_2.11 |
Procesamiento posterior de datos RAW (PPK) a 1 HzDetalles Este archivo de configuración permite la salida de datos sin procesar. A partir de rover Configuración de 1 Hz. Desactivar en USB NAV-PVT y RXM-COR:
| PPK_2.11 |
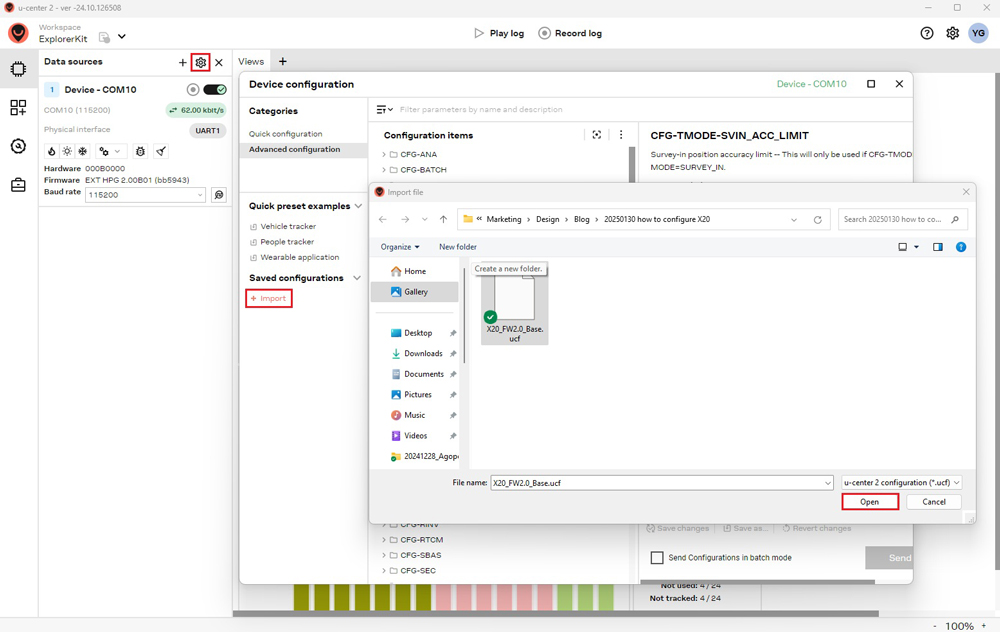
En la barra de menú, haga clic en el icono de engranaje para abrir Configuración del dispositivo. Debajo Configuraciones guardadas, haga clic +Importar, seleccione su archivo de configuración y haga clic Abra para importarlo
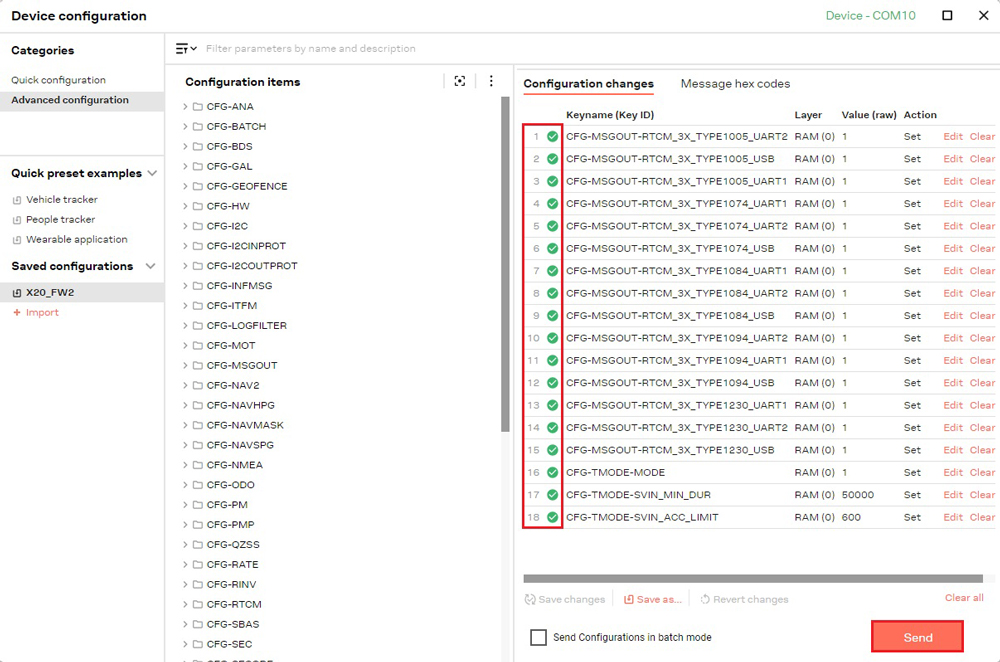
Haga clic en Enviar Aparecerá una marca de verificación verde debajo Cambios de configuración para confirmar la acción.
Paso C: Obtener correcciones RTK
Para lograr una precisión a nivel centimétrico con receptores GNSS, se requieren correcciones RTK. Hay dos maneras de obtenerlas:
- NTRIP Servicio de corrección (la opción más sencilla): Este método requiere solo un rover receptor y acceso a un servicio de corrección, eliminando la necesidad de una estación base dedicada.
- Base-Rover Configure: En esta configuración, se opera una estación base local que genera correcciones RTK y las transmite directamente a la rover.
NTRIP servicio de corrección
NTRIP (Transporte en red de RTCM a través del protocolo de Internet) es un protocolo para transmitir datos GNSS a través de Internet. Permite la transmisión de datos de corrección en tiempo real desde una estación de referencia a una rover o dispositivo de usuario.
Para obtener las credenciales (dirección del servidor, puerto, nombre de usuario y contraseña), busque disponibles Servicios de corrección RTK en tu país.
Conectándose a caster para datos de corrección se requiere alguno de los siguientes UBX-NAV-PVT or Mensajes NMEA GGA para estar habilitado. Si carga nuestro Rover archivo de configuraciónEste paso no es necesario.
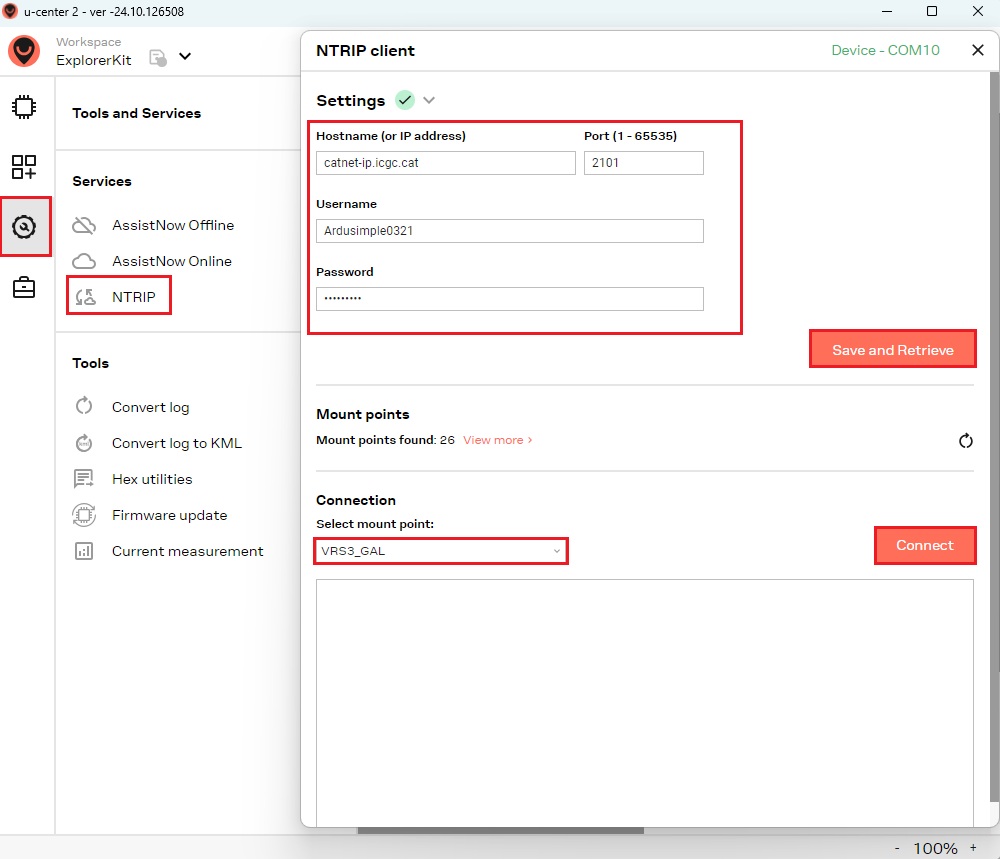
Navegue a Herramientas y servicios > Servicios > NTRIPIntroduzca el nombre de host (o dirección IP), el puerto, el nombre de usuario y la contraseña para el NTRIP caster. Haga clic en Guardar y recuperar Para obtener los puntos de montaje disponibles, seleccione uno y haga clic. Conectar.
También puedes conectarte a NTRIP a través de tu dispositivo móvil: una opción práctica para el trabajo de campo. Para más detalles, consulta nuestro tutorial: Cómo usar el GPS en centímetros con cualquier aplicación de Android (ubicación simulada).
También puedes conectarte a NTRIP Realice correcciones utilizando cualquiera de nuestros complementos de comunicación que se enumeran a continuación. Para obtener más detalles, consulte la Guía del usuario de cada producto.
- OFERTA!
 Plugins
4G NTRIP Master
156,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto. - OFERTA!Made in EuropePlugins
Ethernet NTRIP Master
175,00€El precio original era: 175,00€.156,00€El precio actual es: 156,00€. -
Base-Rover correcciones
Una base-Rover La configuración requiere dos receptores RTK: uno configurado como una base que envía datos de corrección a través de un radio módulo al otro receptor configurado como un RoverAlternativamente, puede utilizar uno de nuestros sistemas preconfigurados. Base GNSS RTK y rover kits.
-
- Plugins
Radio module eXtra Long Range (XLR)
161,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto. - Plugins
Radio module Long Range (LR)
101,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto. -
Funcionalidad avanzada
actualización de firmware
- En algunos casos, deberá actualizar la versión del firmware:
- Módulo ZED-X20P: Si el firmware es anterior a la versión 2.10 (20 de mayo de 2026), es necesaria una actualización.
- Módulo ZED-X20D: Si el firmware es anterior a la versión 2.00 (1 de julio de 2026), es necesaria una actualización.
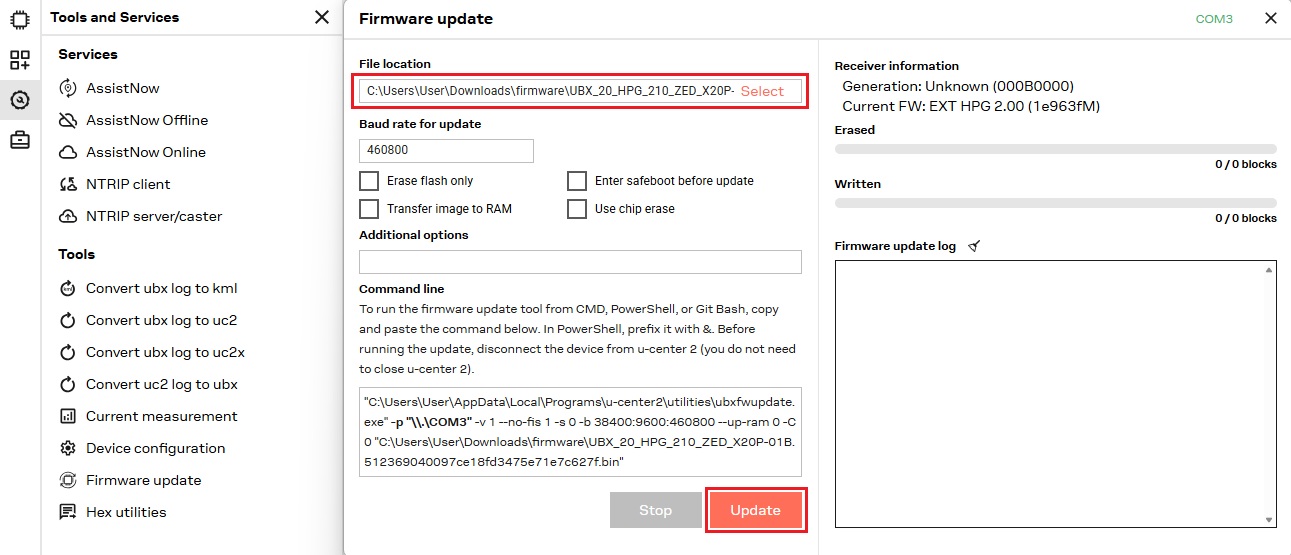
- Descargue el firmware más reciente para su receptor, seleccione el archivo de su unidad y haga clic. Actualizar.
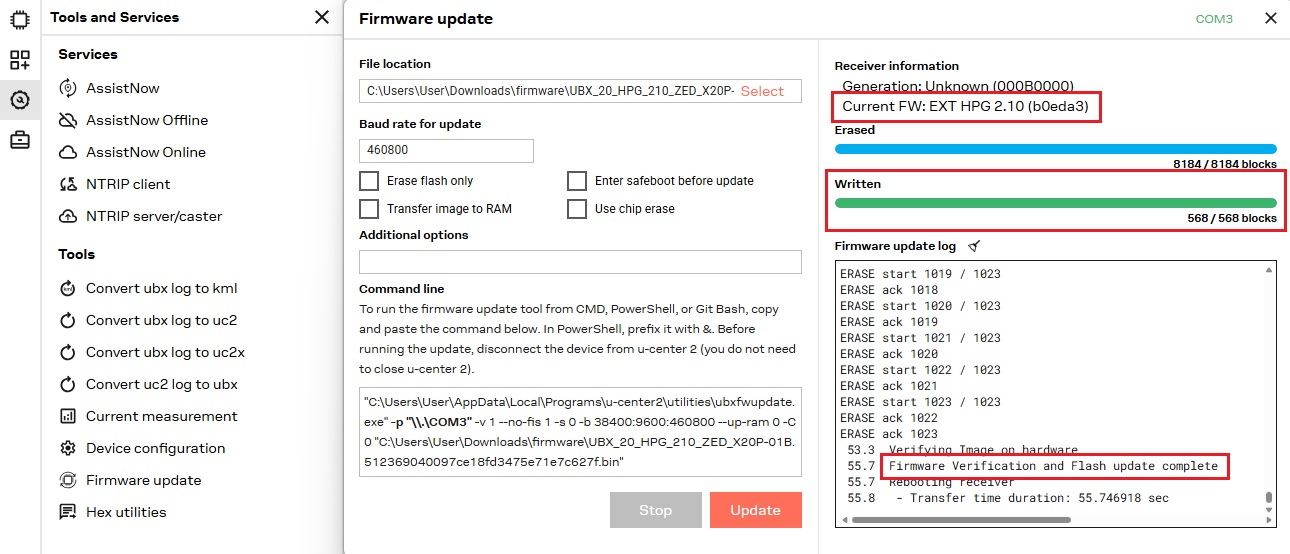
Una vez finalizado el proceso, un Actualización de firmware completa Aparecerá el mensaje.
Configuración personalizada
Si desea crear una configuración personalizada para el receptor o habilitar/deshabilitar mensajes específicos, los siguientes pasos le guiarán a través del proceso:
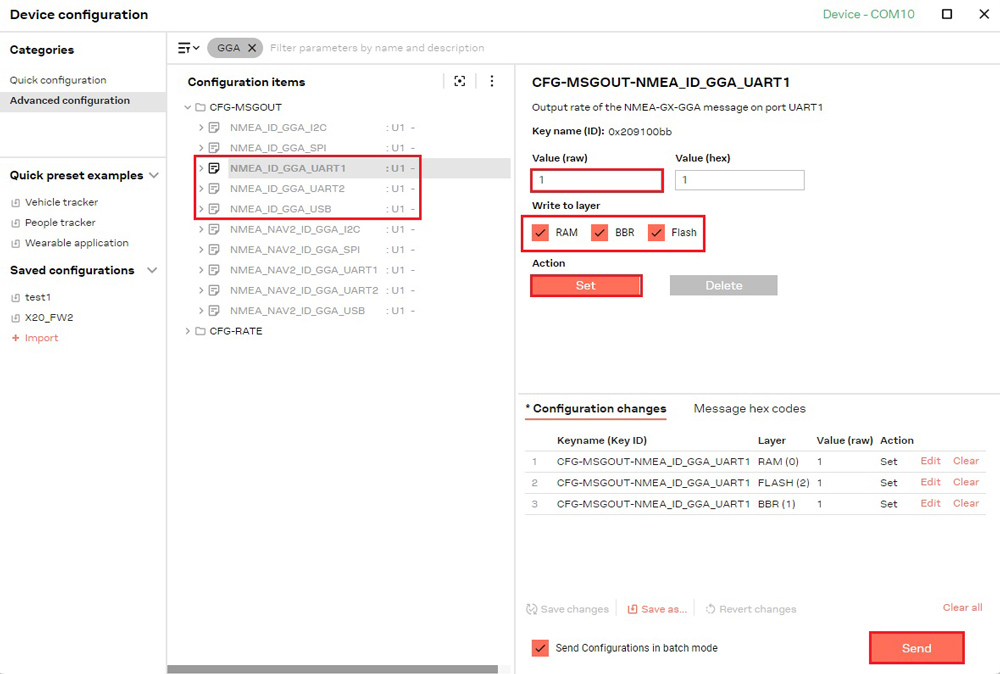
Seleccione los elementos de configuración que se van a modificar. Después de ajustar los valores, elija las capas en las que se deben escribir los cambios. Para cambios temporales, seleccione RAM (La configuración se perderá después de reiniciar el dispositivo). Para conservar los cambios de forma permanente, seleccione RAM, BBR y Flash.
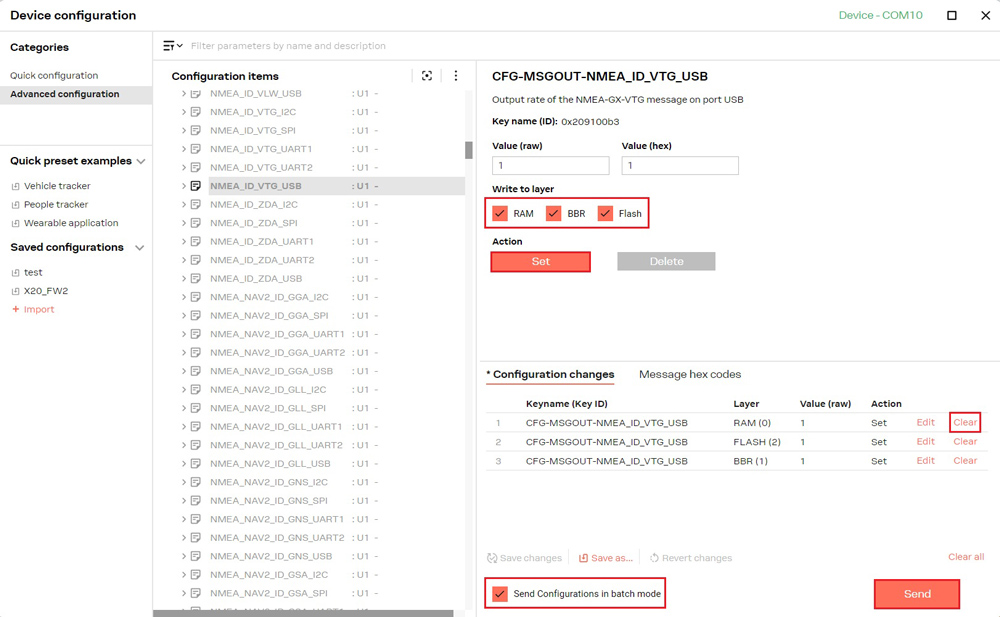
- Haga clic en Establecer . El elemento, su valor y las capas seleccionadas se añadirán a la Lista de cambios de configuración.
- Repita los pasos 8 a 9 para crear su lista de cambios de configuración.
- Consulte el documento lista de cambios para ser enviado al dispositivo. Para reordenar, arrastre un elemento a una nueva posición dentro de la lista Cambios de configuración. Para eliminar un elemento, seleccione Borrar. De forma predeterminada, cada propiedad se envía como un mensaje UBX separado. Seleccionar Enviar configuración en modo por lotes Agrupa todas las propiedades de cada capa en un único mensaje UBX, lo que reduce el número total de mensajes y acelera la transmisión.
- Haga clic en Enviar para aplicar los cambios a su dispositivo.
- para guardar el lista de cambios actual como preajuste, haga clic Guardar como… — aparecerá entonces en Configuraciones guardadas.
Crea tu propio archivo de configuración
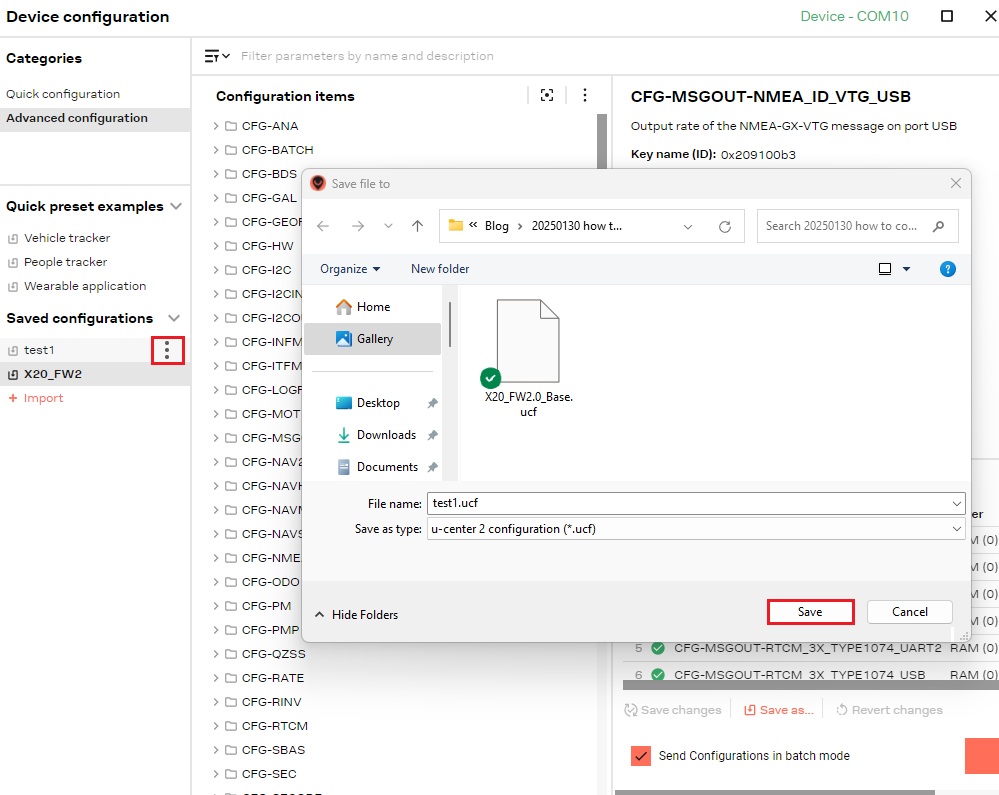
La configuración se puede exportar como un archivo local. archivo .ucf, lo que facilita su uso con otros receptores.
- Seleccione la configuración deseada, haga clic en el icono de tres puntosy selecciona ExportarElija la carpeta de destino y el nombre del archivo, luego haga clic. GuardarEl archivo .ucf exportado se guardará en la carpeta especificada.
Activar Galileo HAS
Galileo Servicio de Alta Precisión (HAS) es un servicio gratuito que mejora la precisión del posicionamiento GNSS de aproximadamente 1-2 metros a aproximadamente 20 centímetros en buenas condiciones. Transmite correcciones directamente a través de Galileo satélites, eliminando la necesidad de una estación base local o una suscripción de pago, ideal para ubicaciones remotas. zonas sin internet o radio infraestructura de enlace.
A partir de versión de firmware 2.10, Galileo HAS Las correcciones estarán disponibles para el u-blox Módulo X20P. Para permitir Galileo HAS Para comprobar su funcionalidad, siga los pasos que se indican a continuación.
- Asegúrese de que su módulo esté ejecutando el firmware 2.10 o posterior. Si no es así, actualícelo a la última versión siguiendo las instrucciones. actualización de firmware sección de esta guía.
- Cargue el Rover 1 Hz con Galileo HAS correcciones archivo de configuración siguiendo los pasos en el Cargar un archivo de configuración sección de esta guía.
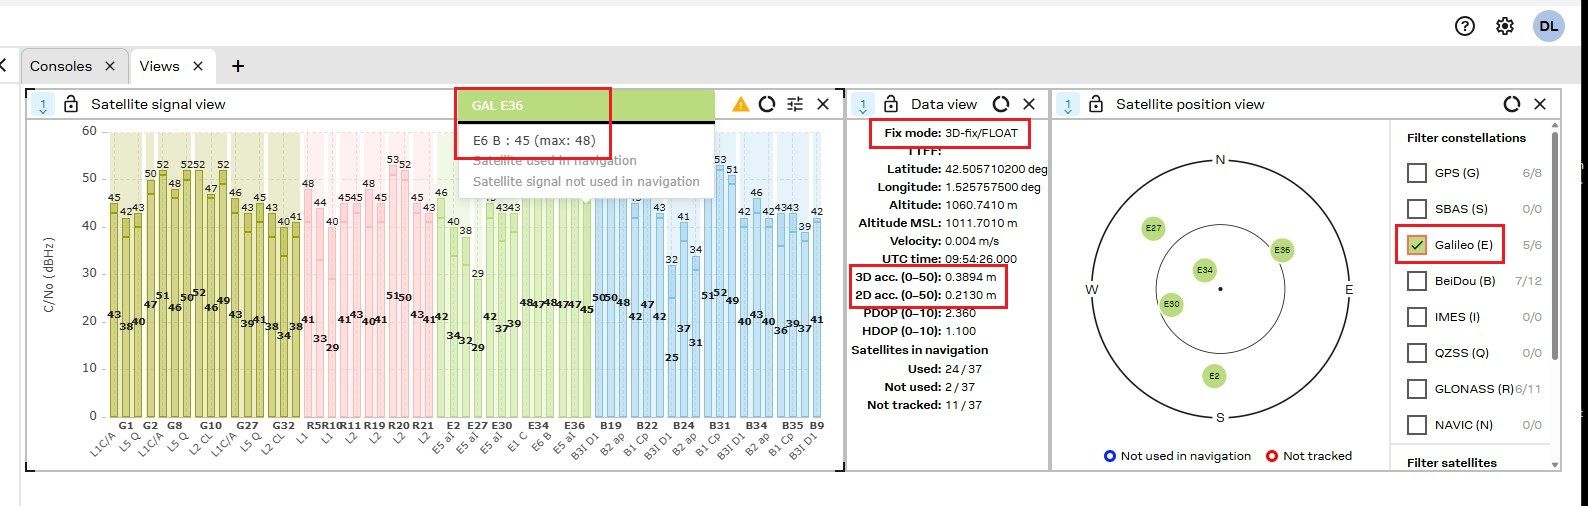
- Una vez que se haya cargado la configuración, el NTRIP La funcionalidad dejará de funcionar. Sin embargo, no es necesario siempre que el receptor esté recibiendo. Galileo satélites con una Señal E6-BEstos satélites proporcionarán correcciones HAS al receptor, mejorando la precisión a un nivel de decímetro (indicado por un Tipo de corrección flotante RTK).
Configuración de rumbo (ZED-X20D)
La siguiente sección es aplicable exclusivamente a los usuarios de la simpleRTK 4 Dual equipado con el u-blox Módulo ZED-X20DNo se aplica a los usuarios del simpleRTK 4 Optimum con el módulo ZED-X20P.
Siga esta guía de instalación de antenas duales para obtener datos de rumbo precisos de la u-blox Módulo ZED-X20D.
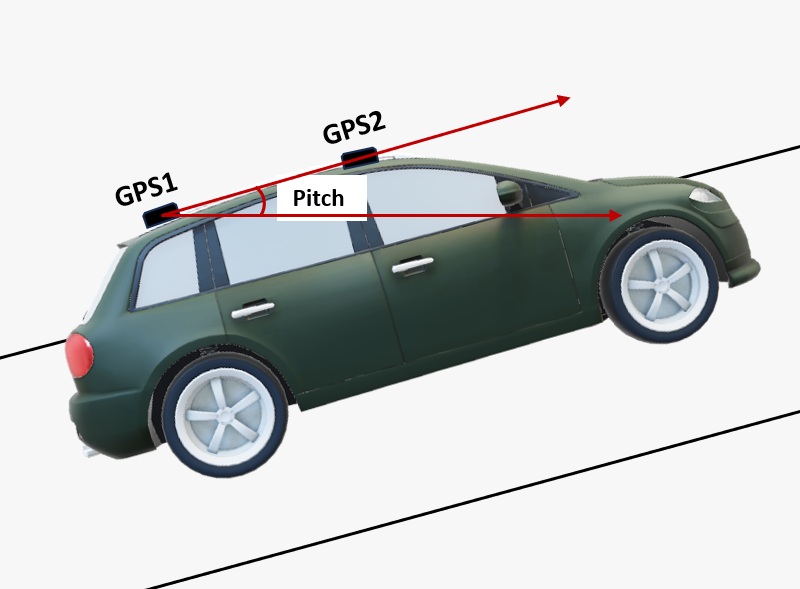
- La salida de rumbo representa el ángulo en sentido horario desde el Norte verdadero hasta el vector definido por la línea base que se extiende desde la antena maestra (designada como GPS1 en el tablero) hasta la antena esclava (designada como GPS2). El ángulo de cabeceo indica la inclinación del vehículo o dron con respecto al plano horizontal.
- Por defecto, las antenas deben montarse longitudinalmente a lo largo del eje del vehículo, con la antena principal (denominada GPS1) situada en la parte trasera.
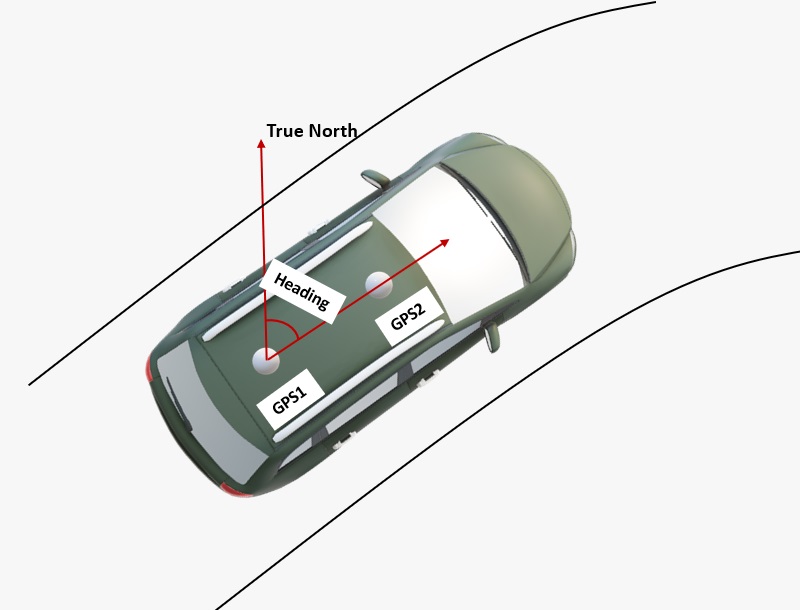
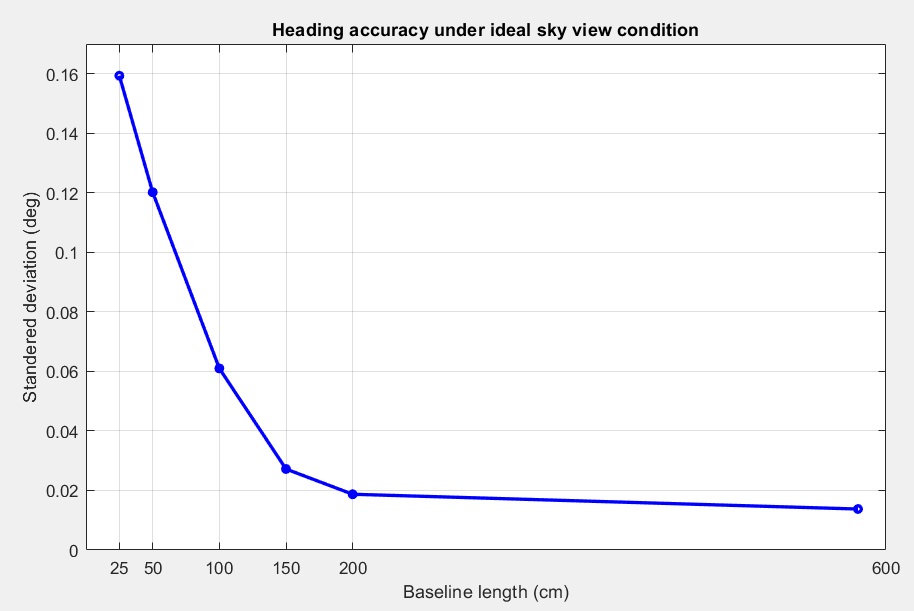
La precisión de la orientación depende de la separación entre antenas: cuanto mayor sea la distancia entre ellas, mayor será la precisión. Generalmente se necesita una distancia de 1 metro para una precisión inferior a un grado, aunque esto no siempre es práctico para muchos vehículos. Con una configuración adecuada, 0.5 metros pueden ofrecer buenos resultados, mientras que 0.3 metros también funcionan, pero pueden generar una señal más ruidosa.
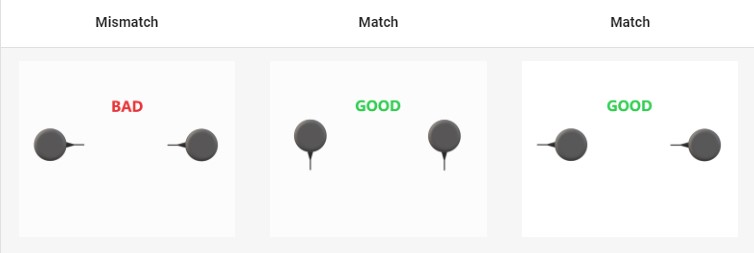
- Para un rendimiento óptimo, ambas antenas GNSS deben ser idénticas y estar orientadas de forma consistente entre sí; por ejemplo, los cables de las antenas deben salir del mismo lado en cada unidad. Esto garantiza una correcta alineación de los centros de fase de RF, esencial para la precisión del rumbo (tenga en cuenta que el centro de fase de RF real suele estar desplazado con respecto al centro físico de la antena). Además, la longitud de los cables de RF de ambas antenas debe ser idéntica para obtener los mejores resultados posibles.
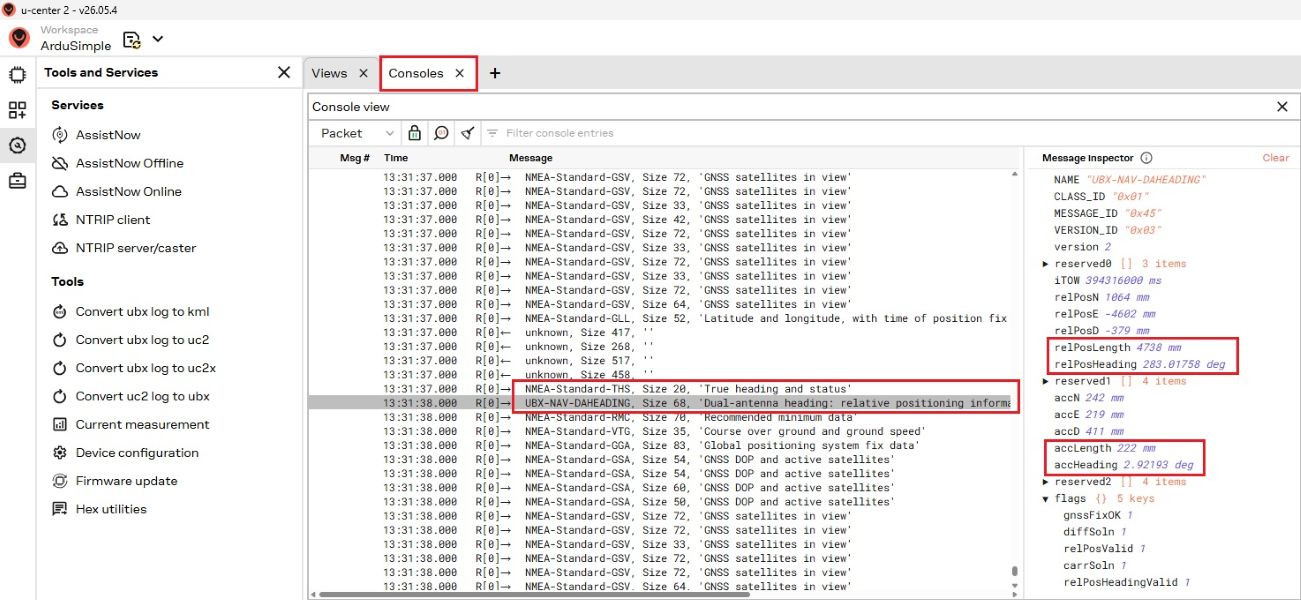
Toda la información de salida de rumbo, incluido el vector de posición, el rumbo de la antena 1 a la antena 2 y las cifras de precisión correspondientes, está disponible dentro del UBX-NAV-DAHEADING mensaje. los CFG-NAVSPGDAHEADING_OFFSET El elemento de configuración permite que el valor del encabezado final se informe en el NMEA THS (encabezado y estado verdaderos) El mensaje debe reflejar la dirección de avance del vehículo en lugar de la línea base de la antena.
Archivo de registro de registros
La sesión de software de u-center 2 se puede grabar durante su ejecución y reproducir en cualquier momento para simular condiciones de campo con fines de depuración y prueba.
- Haga clic en el botón Botón de registro de grabaciónEn el cuadro de diálogo que aparece, especifique la ubicación del archivo haciendo clic en el botón correspondiente. CAMBIAR y entrando en el deseado nombre del archivo de registro. Haga clic en Registro de actividad para empezar a grabar.
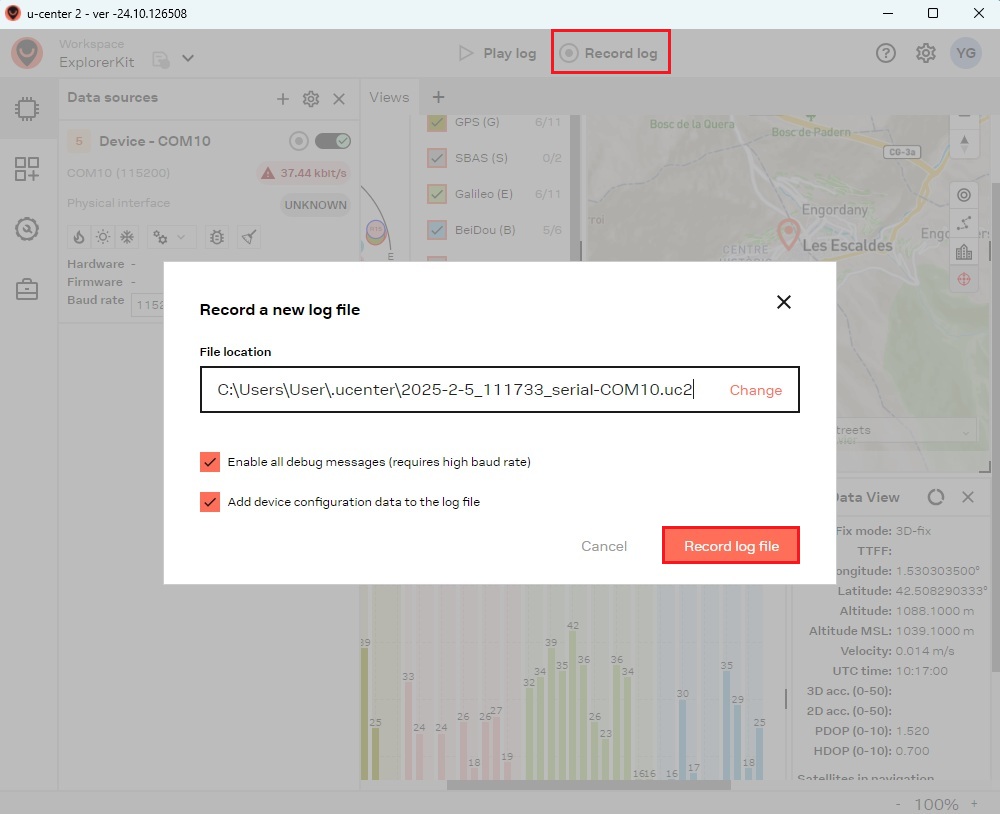
Haga clic en Para de grabar para terminar. Dos archivos de registro será salvado: uno con un Extensión .uc2 y uno con un extensión .ubx. La función de archivo .ubx es para compatibilidad al revés con scripts heredados y versiones anteriores de u-center: no puede ser utilizado directamente por u-center 2. Solo archivos .uc2 se puede reproducir de nuevo en centro u 2.
Archivo de registro de reproducción
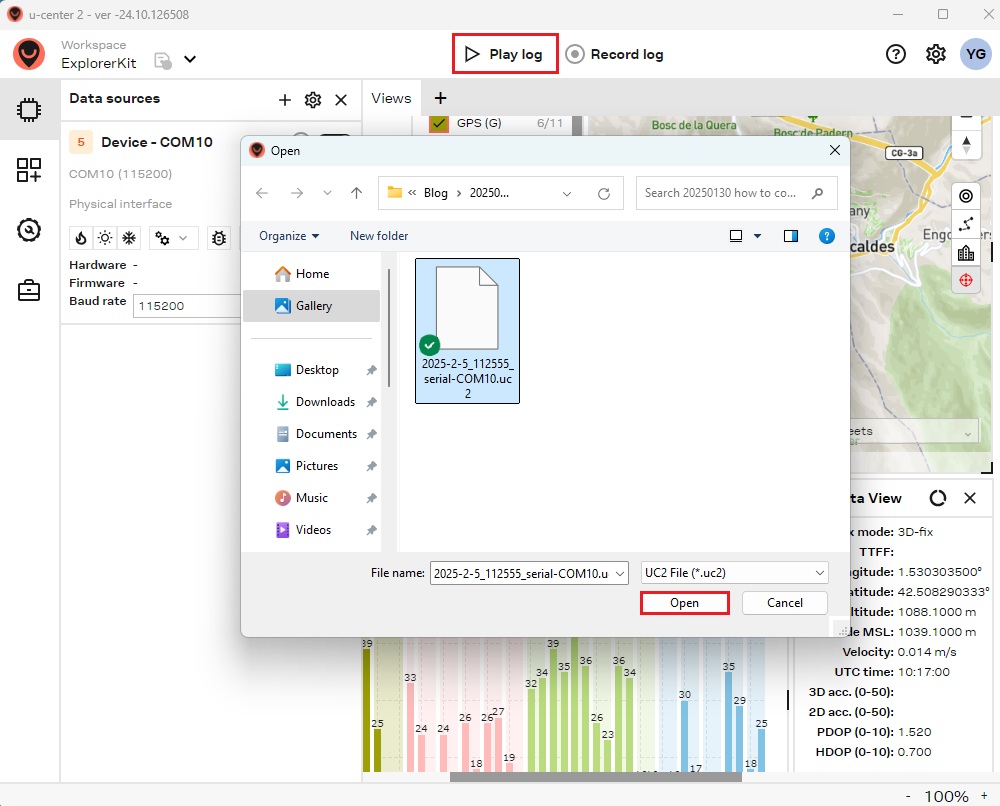
Para reproducir un archivo de registro existente, haga clic en el Botón de registro de reproducción, seleccione un archivo de registroY haga clic en Abra .
Documentación
Si es un usuario avanzado que busca información detallada, consulte la u-center 2 Guía del usuario y Descripción de la interfaz ZED-X20.
- RTK4 Boards
Micro u-blox ZED-X20P
Desde 253,00€ Este producto tiene múltiples variantes. Las opciones se pueden elegir en la página del producto.