Cómo configurar el simpleRTK3B Compass con el Unicore UM982 en ArduPilot para rumbo GNSS de alta precisión
Tabla de contenidos.
En este tutorial le guiaremos a través de la configuración de simpleRTK3B Compass (impulsado por el Unicore Utilice el módulo UM982 RTK para proporcionar una orientación de alta precisión basada en GNSS en su proyecto ArduPilot.
preciso (Contraseña de la carpeta comprimida protegida: 1234)
Antes de comenzar
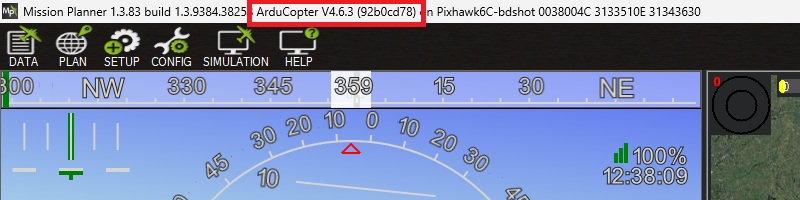
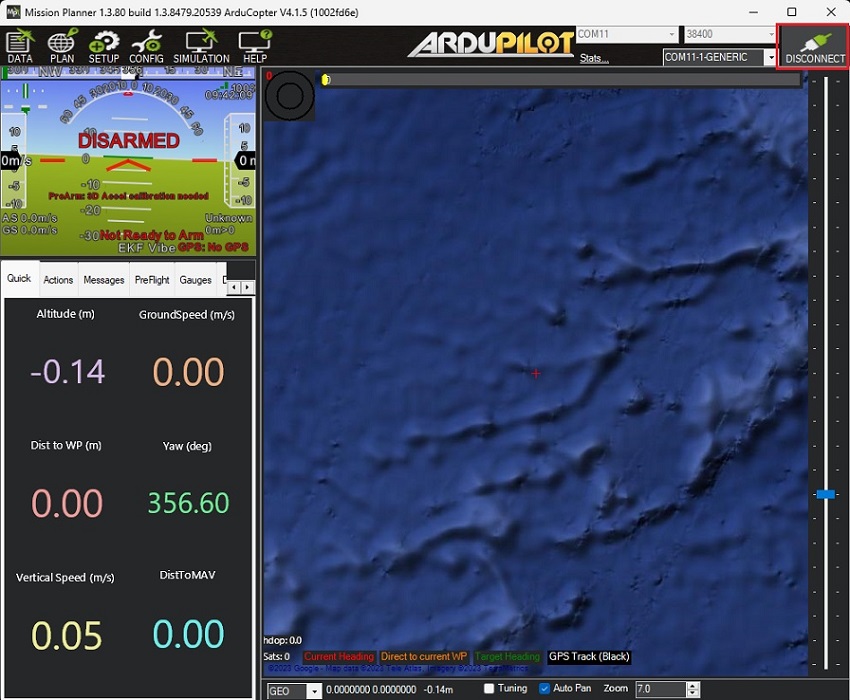
Por favor, compruebe el firmware de su ArduPilot conectando su Pixhawk a su computadora usando un cable USB a USB-C y abriendo Mission PlannerLa versión del firmware se muestra en la barra superior de la Mission Planner ventana.
Tenga en cuenta que hemos validado el tutorial con estas versiones de firmware:
ArduoRover 4.6.0 y 4.6.3
ArduCopter 4.6.0 y 4.6.3
ArduPlane 4.6.0 y 4.6.3
Si está utilizando la versión de firmware 4.0 o inferior, actualice el firmware siguiendo las instrucciones. Tutorial sobre cómo cargar el firmware de ArduPilotDe lo contrario, algunos de los parámetros descritos podrían no ser aplicables.
Cómo configurar y conectar el receptor RTK UM982 con ArduPilot
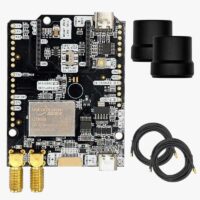
Configurar simpleRTK3B Compass receptor (UM982)
Conecte ambas antenas GNSS a su receptor. Asegúrese de que las antenas tengan una buena vista del cielo para probar su funcionalidad. De lo contrario, no podrá ver la señal ni la imagen de los satélites.
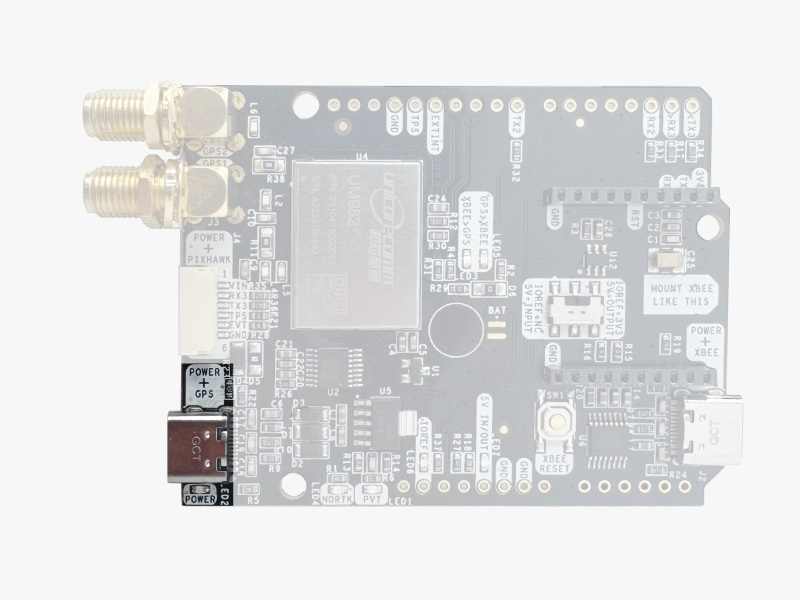
Conecta el simpleRTK3B Compass a su PC a través del puerto USB etiquetado con POWER+GPS usando un cable USB-C.
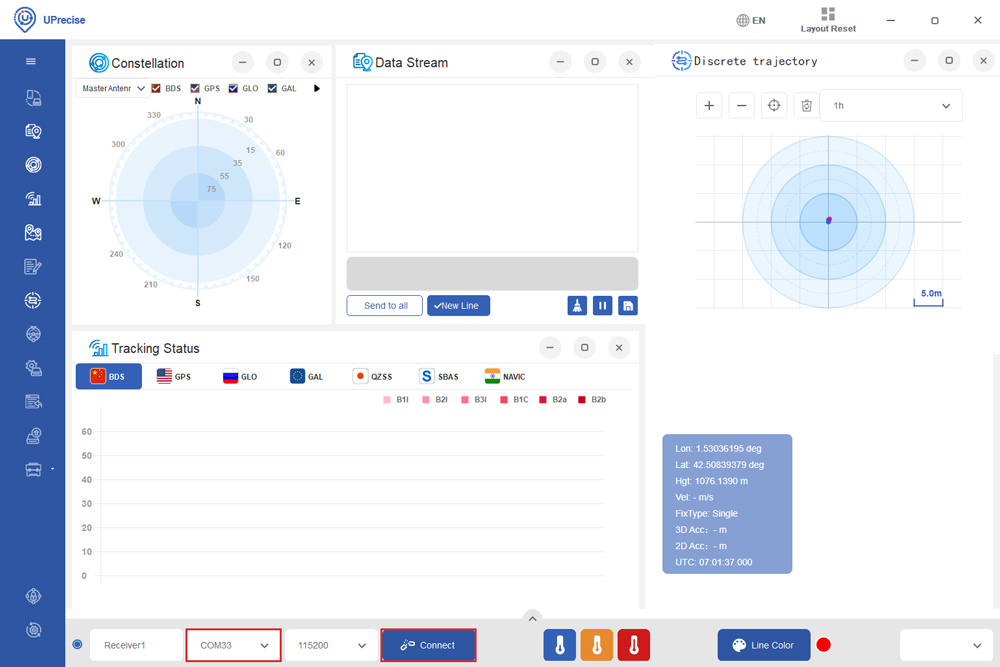
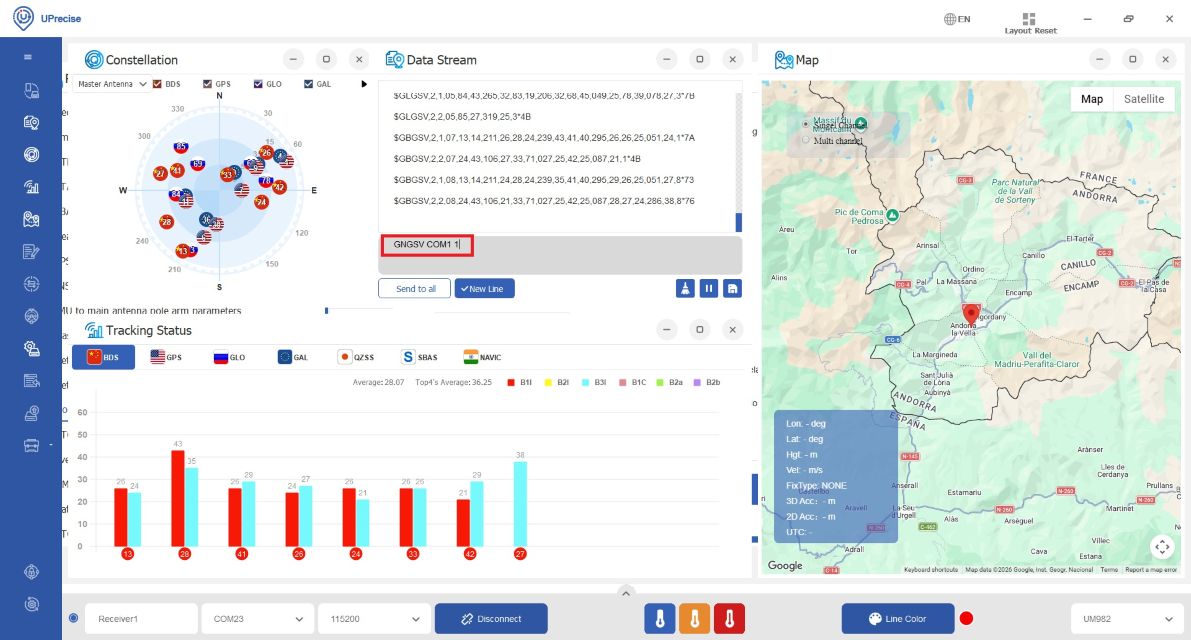
Abra Uprecise. Seleccione el COM puerto (Si no sabe qué puerto COM es, consulte el administrador de dispositivos de su PC) y configure la velocidad de transmisión en 115200 or AUTO. prensa Connect.
Introduzca los siguientes comandos en la ventana de flujo de datos (cuadro gris inferior) para transmitir mensajes NMEA a COM1 para depuración y enviar mensajes NMEA a Pixhawk a través de COM3 a 1 Hz. Si se necesita una frecuencia más alta, ajuste los comandos (por ejemplo, GNGGA COM1 0.1 para una frecuencia de 10 Hz).
GNGSV COM1 1
GNGSA COM1 1
UNIHEADINGA COM1 1
GNGGA COM3 1
GNRMC COM3 1
GPHDT COM3 1
GUARDARCONFIG
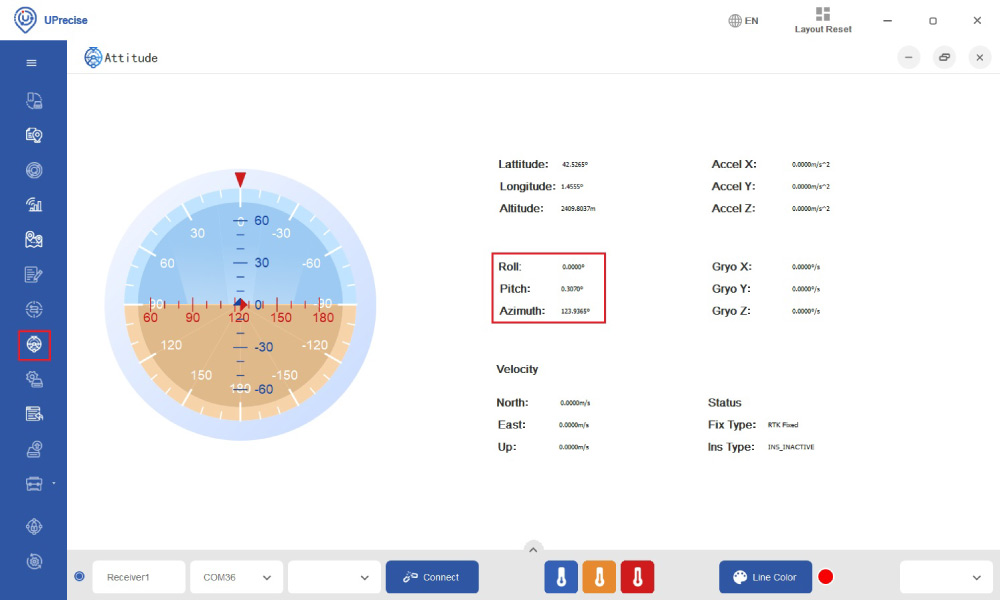
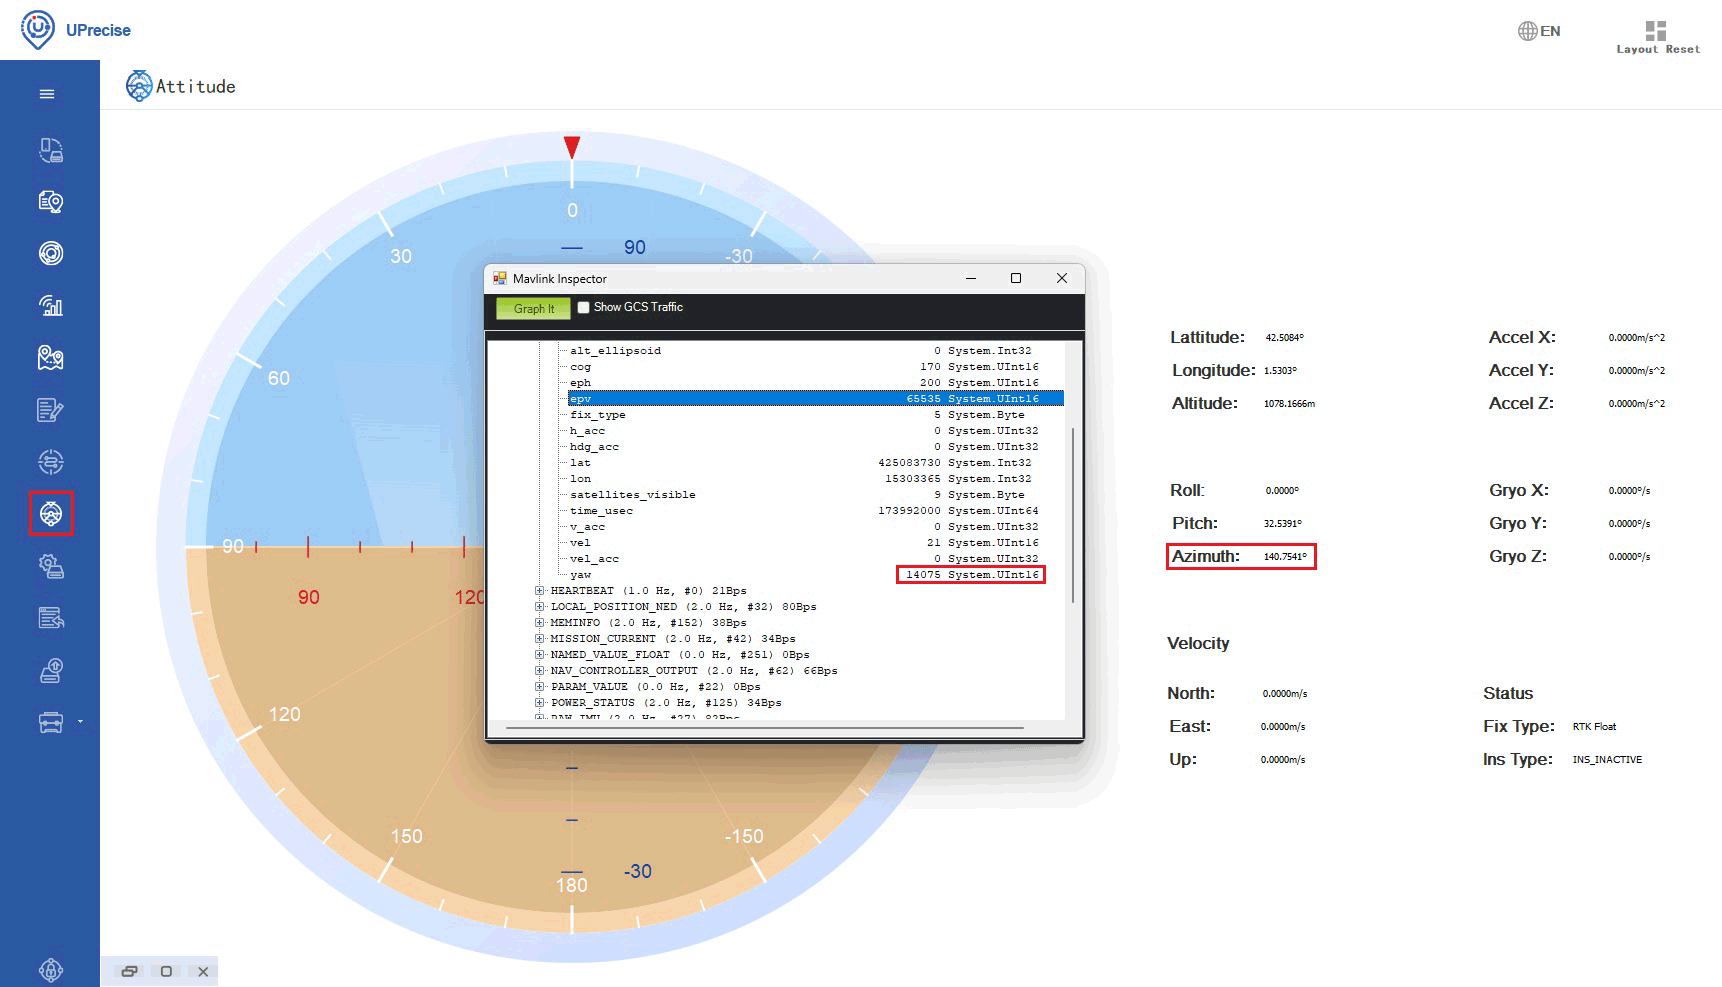
En la barra de menú, vaya a Actitud, verá el valor del encabezado mostrado como Azimut.
Configurar ArduPilot
Conecte su Pixhawk a tu ordenador mediante un cable USB a USB-C.
Abra Mission Planner y conecta tu Pixhawk a él con puerto COM con velocidad en baudios 115200.
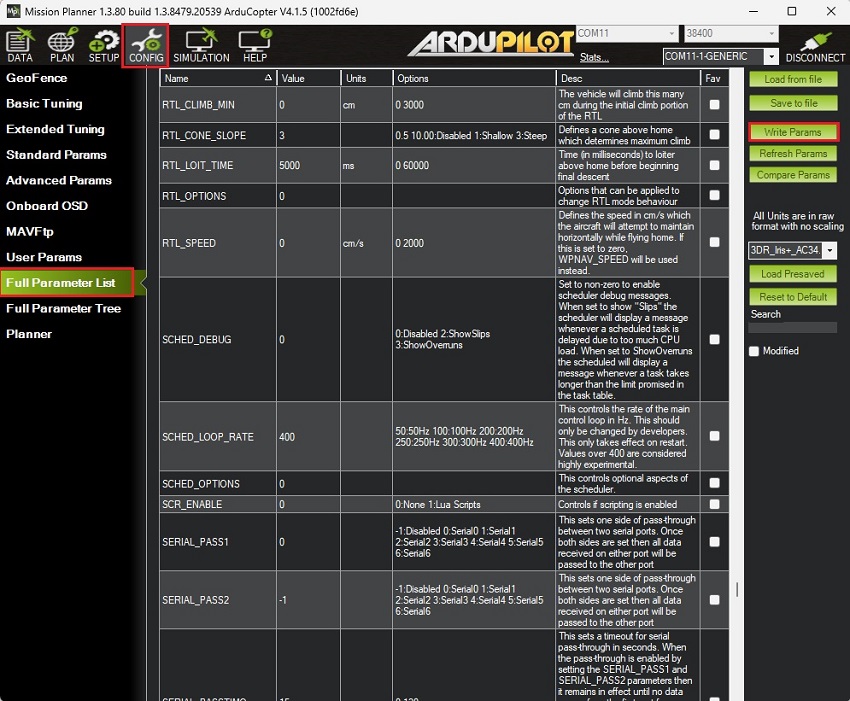
Vaya al CONFIG -> Full Parameter ListDado que la versión del firmware puede diferir de la suya, esta es una lista de todos los parámetros que se han modificado respecto a sus valores predeterminados:
COMPASS_ENABLE 1 -> 0 (Deshabilitado)
COMPASS_USE 1 -> 0 (Deshabilitado)
COMPASS_USE2 1 -> 0 (Deshabilitado)
COMPASS_USE3 1 -> 0 (Deshabilitado)
EK3_MAG_CAL 3 -> 5 (Utilice un sensor de guiñada externo)
EK3_SRC1_YAW 1 -> 2 (GPS)
GPS_AUTO_CONFIG 1 -> 0 (Deshabilita la configuración automática)
GPS_AUTO_SWITCH 1 -> 0 (Usar principal)
GPS2_RATE_MS 200 -> 100 (10Hz)
GPS2_TYPE 0 -> 5 (NMEA)
SERIAL1_BAUD 57 -> 115 (115200)
SERIAL1_PROTOCOLO 2 -> 5 (GPS)
Prensa Write Params para guardar su configuración.
Tras guardar todos los parámetros, asegúrese de reiniciar el piloto automático desconectando y volviendo a conectar el cable USB-C.
Conecte el indicador de rumbo RTK UM982 a su piloto automático.
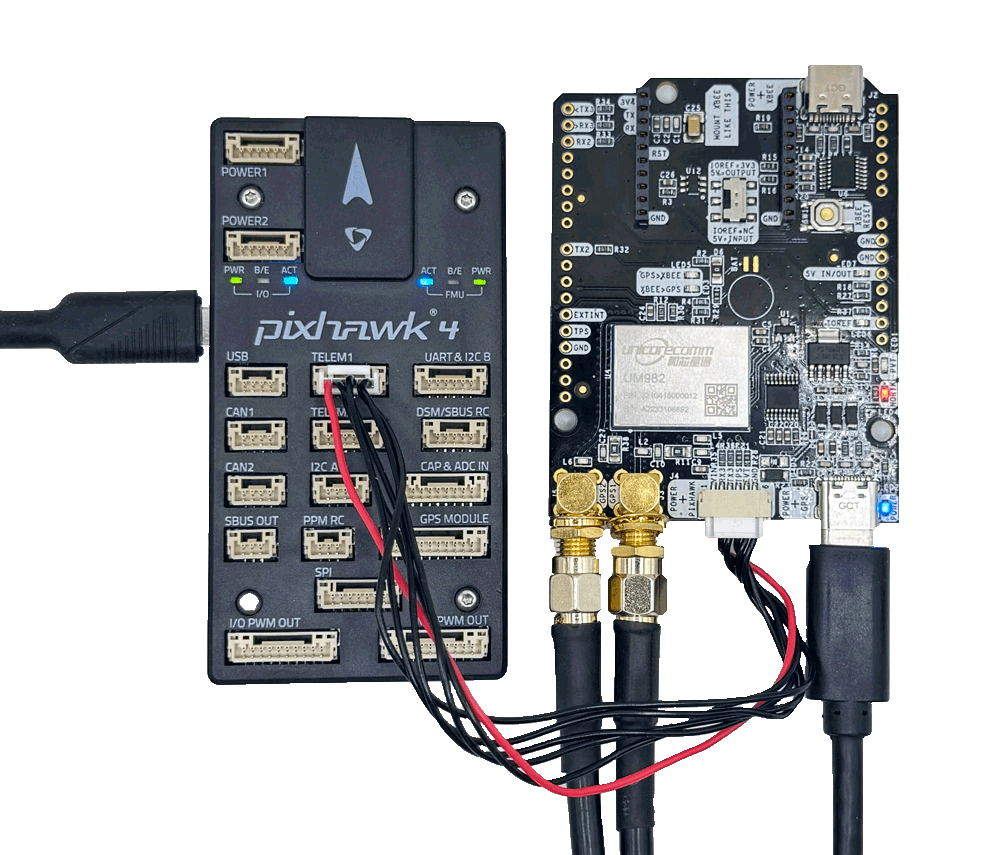
Utilice el conector JST en el simpleRTK3B Compass y conéctelo al puerto TELEM1.
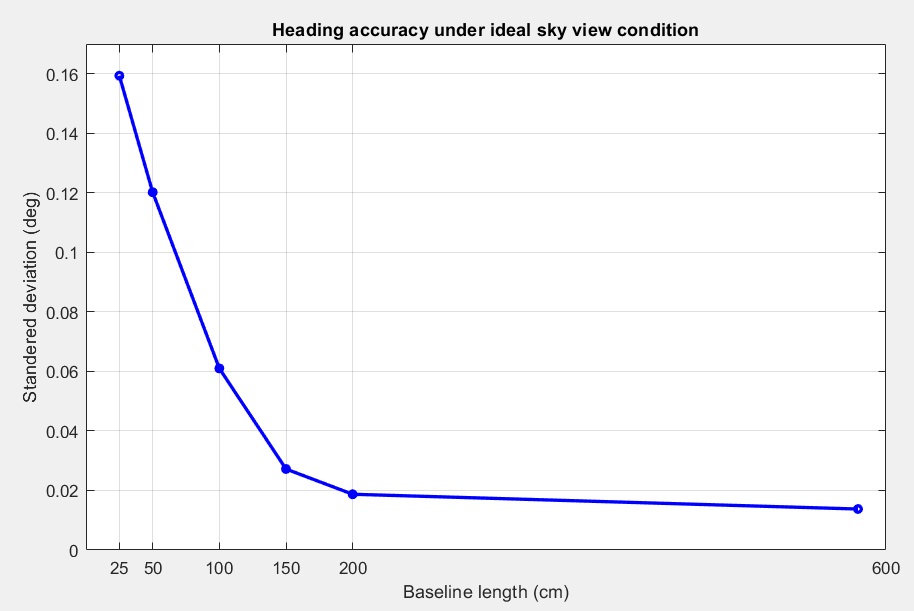
Unicore El resultado de la orientación es el ángulo desde el Norte verdadero hasta la línea base de la antena maestra (etiquetada como GPS1 a bordo) hasta la antena esclava (etiquetada como GPS2) en sentido horario. El ángulo de cabeceo se refiere al ángulo del vehículo o dron con respecto al plano horizontal.
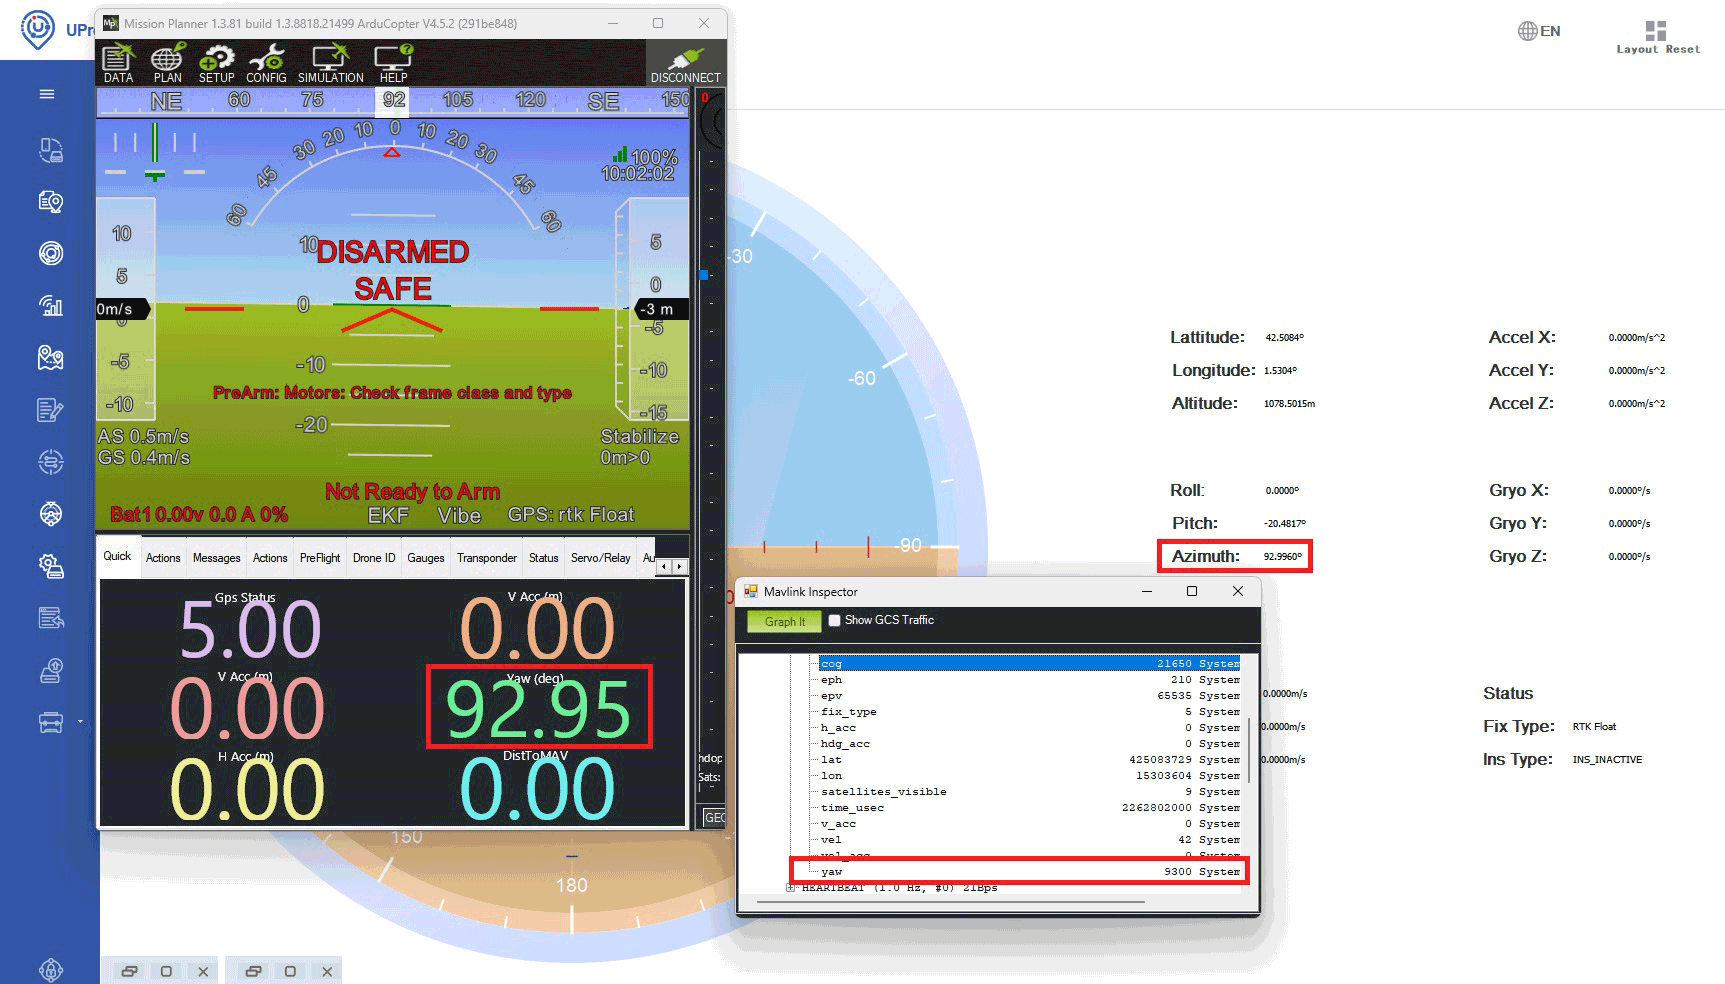
Encienda el piloto automático y abra Mission Planner. prensa CTRL+F ->MAVlink inspector -> GPS2_RAW -> yawEl valor debe coincidir con el valor de acimut en UPrecise.
El valor de Yaw del AHRS en Mission Planner Se sincronizará lentamente con el valor de guiñada GPS2_RAW. Este proceso puede tardar unos minutos.
Tenga en cuenta que el filtro de Kalman extendido (EKF) considera las lecturas del giroscopio, por lo que si gira solo el piloto automático sin girar todo el chasis del vehículo (donde están montadas las antenas), la dirección podría cambiar temporalmente. Sin embargo, después de unos segundos, se corregirá y se alineará con la dirección calculada por el GNSS.
Para obtener los mejores resultados durante las pruebas dinámicas, asegúrese de que tanto el Pixhawk y las antenas GNSS están montadas en el mismo dispositivo o superficie.
Conectar con correcciones RTK
Para lograr una precisión de posicionamiento a nivel de centímetros, los datos de corrección deben transmitirse al roverExisten dos métodos principales para entregar estos datos de corrección:
Utilizando el servicio de corrección en línea (NTRIP): En este método, el rover recibe correcciones en tiempo real a través de la NTRIP Protocolo (Transporte en red de RTCM a través del protocolo de Internet). Este método es conveniente para áreas con acceso confiable a Internet y elimina la necesidad de configurar una estación base física. Para obtener orientación sobre la integración NTRIP correcciones con ArduPilot, puedes seguir ArduSimpleTutorial de 's sobre enviando NTRIP Correcciones a ArduPilot.
Configuración de una estación base: este método es útil en áreas donde no hay acceso a Internet o NTRIP Hay una red disponible, pero se requiere equipo y configuración adicionales. Puedes consultar ArduSimpleTutorial de 's sobre Envío de correcciones de la estación base RTK a ArduPilot para obtener instrucciones detalladas.
En unos segundos, en Mission Planner El estado del GPS2 cambiará a Flotador rtk or rtk corregido.
Productos relacionados
Si quieres seguir este tutorial, tenemos todos los productos en stock y listos para ser enviados.
Si está ocupado en este momento, nuestros ingenieros pueden enviarle 3 correos electrónicos breves explicándole todo lo que necesita saber para comenzar su proyecto.


 y
 Cómo obtener una cotización